Explorar las categorías
Explora
Fiverr Pro
Español
$
USD
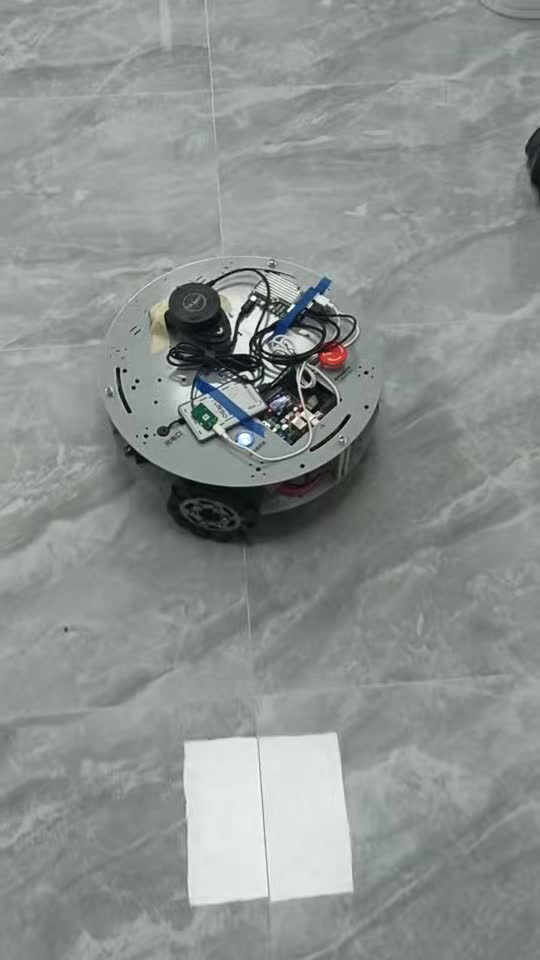
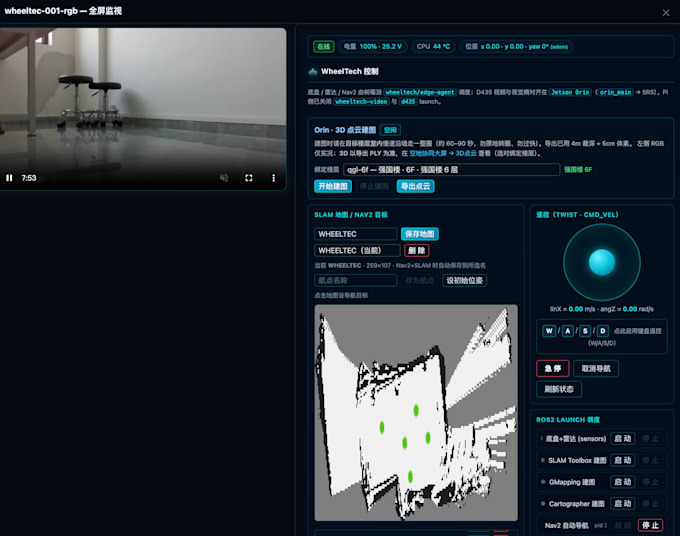
¿Tienes un robot móvil Wheeltec pero estás atascado en la configuración de ROS2, SLAM o navegación autónoma? Puedo ayudarte.
Me especializo en plataformas Wheeltec que usan ROS2 Humble y el stack oficial wheeltec_ros2 en Raspberry Pi y Jetson.
Lo que hago:
Compatibilidad: kits Wheeltec Mecanum, Omni y Ackermann con wheeltec_ros2 oficial.
Lo que necesitas proporcionar: modelo del robot, acceso SSH/VNC y tu objetivo.
Recibirás: archivos de lanzamiento funcionales, mapa guardado (Standard+), y un breve manual de uso.
Envíame un mensaje con el modelo de tu Wheeltec antes de ordenar para confirmar alcance y plazo.