Hola, soy ingeniero en Mecatrónica con experiencia en desarrollo de ROS2 y sistemas embebidos. Me especializo en diseñar modelos URDF desde SOLIDWORKS para simular robots y manipuladores en entornos r...
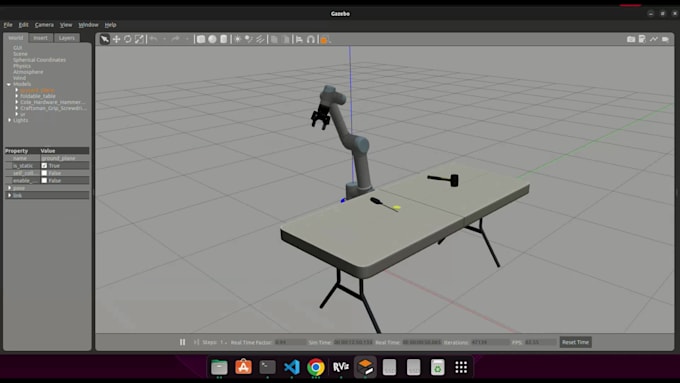
Te ayudaré a simular brazos robóticos con planificación de movimiento y control en ROS2 Gazebo. Puedo ofrecer soluciones personalizadas adaptadas a tus necesidades.
Simulación de brazo robótico en ROS 2 con MoveIt y Gazebo
Planificación de rutas y control de movimiento (usando planificadores de MoveIt)
Configuración del modelo de robot URDF/XACRO
Configuración de entorno personalizado en Gazebo para pruebas
Configuración limpia y modular del workspace de ROS 2
Demostración en video de la simulación en funcionamiento
Soporte para modelos personalizados de manipuladores