Explorar las categorías
Explora
Fiverr Pro
Español
$
USD
Diseño de PCB, sistemas embebidos y desarrollo de firmware
HOLA GRAN COMPRADOR,
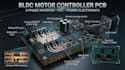
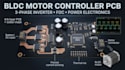
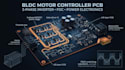
Diseño hardware personalizado para control de motores BLDC y electrónica de potencia para robótica, drones, movilidad eléctrica, bombas, ventiladores, actuadores, automatización y sistemas electromecánicos exigentes.
Lo que ofrezco:
Arquitectura completa del hardware de control de motores, no solo el diseño de PCB. Esto incluye etapas de potencia de inversores trifásicos, selección de MOSFET IGBT, diseño de control de puerta, control FOC de seis pasos, PWM, detección de corriente por shunt, interfaces Hall/encoder o sin sensor, optimización del DC-link, entrada de batería, conversión DC-DC, protección, interfaces de frenado regenerativo, integración de MCU, diseño de PCB multicapa, BOM, Gerbers y datos de fabricación.
Por qué mi enfoque:
Diseño las interfaces críticas entre potencia, control y mecánica. Se consideran los bucles de conmutación, el tiempo de control de puerta, los caminos de corriente, la puesta a tierra, la creepage/espacio libre, los caminos térmicos, el estrés de componentes y la EMI EMC para reducir rediseños y crear un prototipo más confiable.
Envía la hoja de datos del motor, las especificaciones de voltaje, corriente, potencia, RPM, método de control, requisitos de sensores y restricciones mecánicas para comenzar.
GRACIAS.
Traducción automática
¿Puedes diseñar un controlador BLDC completo?
Sí. Puedo desarrollar la etapa de potencia, controladores de puerta, detección, protección, sección de MCU/control y PCB según las especificaciones del motor.
¿Puedes diseñar controladores FOC?
Sí, se puede incorporar una arquitectura basada en FOC donde el motor, la detección y los requisitos de MCU lo soporten.
¿Puedes diseñar hardware de inversor trifásico?
Sí. Puedo desarrollar etapas de potencia trifásicas de MOSFET/IGBT con arquitectura de control y detección adecuada.
¿Puedes trabajar con sensores Hall o encoders?
Sí. Se pueden incorporar interfaces de Hall, encoder y otras de retroalimentación de posición en el controlador.


