Explorar las categorías
Explora
Fiverr Pro
Español
$
USD
Desarrollador de robótica, ilustrador digital, redactor técnico, copywriter
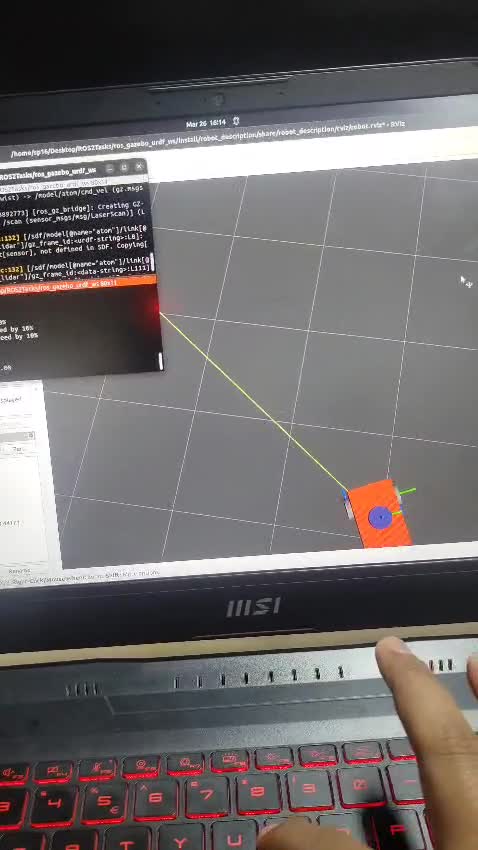
¿Tienes dificultades para depurar nodos ROS2, construir simulaciones en Gazebo o escribir scripts de control para tu proyecto de robótica?
Me especializo en desarrollo de ROS2, simulación física en Gazebo y lógica de drones autónomos. Entrego software limpio, documentado y confiable adaptado a tu proyecto.
Lo que ofrezco:
¿Por qué trabajar conmigo?
Por favor, envíame un mensaje con los detalles de tu proyecto antes de hacer un pedido para que podamos seleccionar el mejor paquete.

Plataforma:
NVIDIA Jetson
Sensores:
Acelerómetro
•
Ultrasónico
•
Cámara
•
Lidar
Traducción automática
P1: ¿Qué información necesito proporcionar antes de comenzar?
Por favor comparte la versión de tu sistema operativo (por ejemplo, Ubuntu), distribución de ROS2 (Humble, Iron, Jazzy), versión de Gazebo y una descripción clara o script de lo que quieres que haga el robot/dron.
Q2: ¿Qué pasa si mi código requiere hardware específico o dependencias de ROS?
Me especializo en entornos de ROS2 y Gazebo puros. Si tu proyecto involucra hardware físico, podemos validar primero la lógica de control usando modelos simulados para asegurar una integración sin problemas.
Q3: ¿Puedes trabajar con bases de código existentes o depurar nodos rotos?
¡Sí! Puedo revisar tu paquete ROS2 o entorno de simulación existente, identificar errores o problemas de configuración y ofrecer una versión corregida junto con explicaciones.