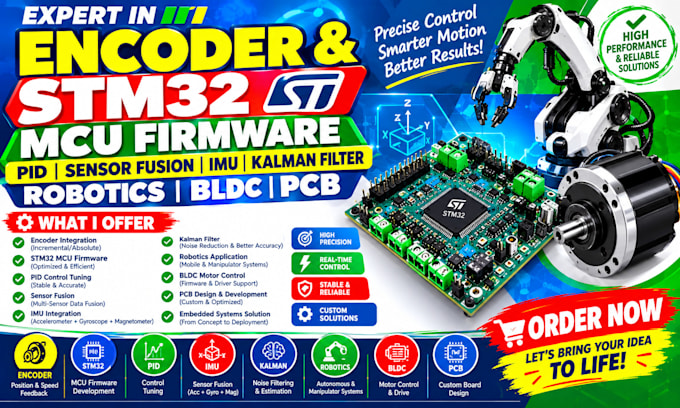
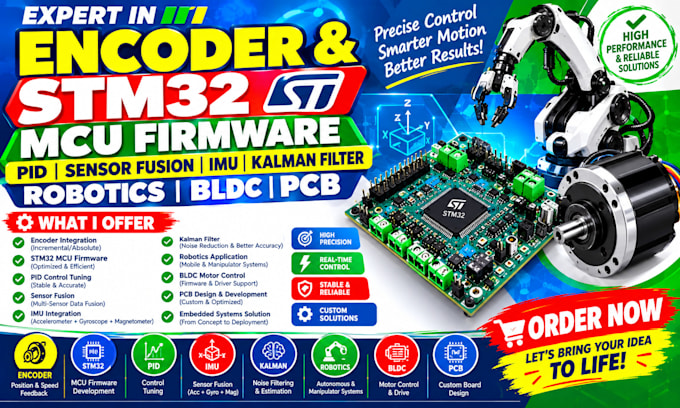
Codificaré firmware para stm32 mcu, encoder, pid, fusión de sensores, imu, filtro de kalman, robótica, bldc y pcb

Parte de la información se ha traducido automáticamente.

Reino Unido

Hablo Inglés, Francés, Español, Holandés

Ingeniero en Mecatrónica

Soy Steven, un ingeniero en Mecatrónica orientado a resultados con experiencia en robótica, automatización, sistemas de control, sistemas embebidos, diseño mecánico, electrónica y tecnología industria...
Acerca de este Servicio

Construye sistemas precisos de control de movimiento con experiencia en encoder, STM32 MCU, firmware, PID, fusión de sensores, IMU, filtro de kalman, robótica, BLDC y PCB. Puedo desarrollar sistemas de control en tiempo real que combinan retroalimentación de encoder, detección inercial, filtrado, bucles PID, control de motores y firmware embebido para juntas robóticas, robots móviles, actuadores y plataformas de movimiento de precisión.


MI SERVICIO:


  • Firmware para motores STM32
  • Sistema de control con encoder
  • Control de motor PID
  • Firmware de fusión de sensores
  • Fusión de sensores IMU
  • Robótica con filtro de kalman
  • PCB de control para robótica
  • PCB para motor BLDC
  • Firmware de robótica para STM32
  • PCB de interfaz de encoder
  • Control de motores en tiempo real
  • Firmware embebido PID
  • Filtro de kalman para IMU
  • Firmware de control BLDC
  • PCB de control de movimiento


Convierte tu concepto de robótica o control de movimiento en hardware sensible y firmware confiable. Envía tus requisitos de motor, encoder, IMU y control hoy mismo y construyamos tu sistema de robótica o BLDC con STM32.
Plataforma:

STM32

Sensores:

Temperatura

•

Humedad

•

Acelerómetro

•

Ultrasónico

•

Micrófono

Experiencia:

Desarrollo de firmware

•

RTOS

•

Depuración de código

Otros servicios de Ingeniería electrónica que ofrezco

Etiquetas relacionadas