Explorar las categorías
Español
$
USD
Conecta tu IA a Fiverr


Traducción automática
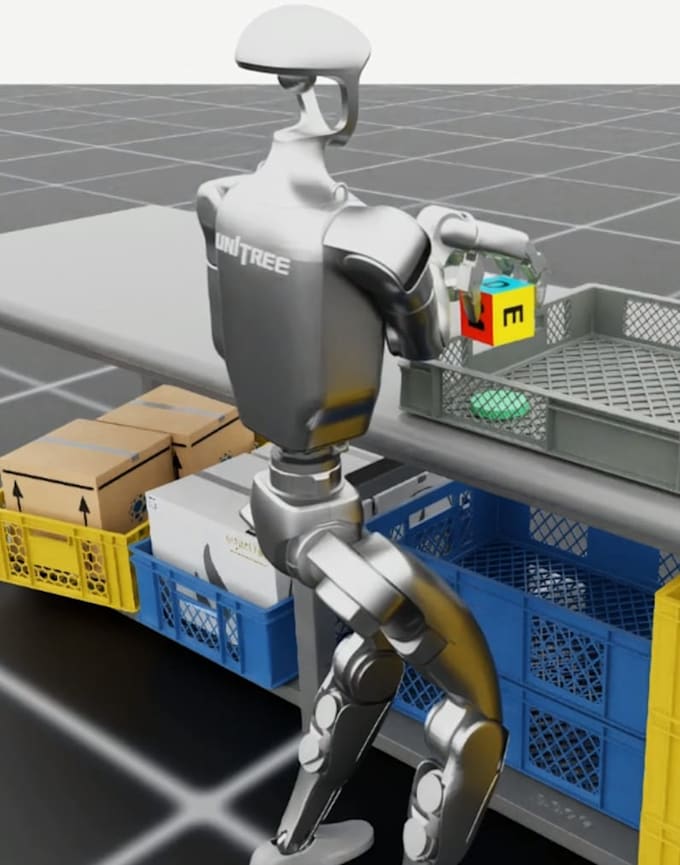
Construimos simulaciones de IA incorporada y conjuntos de datos sintéticos de trayectorias en NVIDIA Isaac Sim para robots humanoides y manos díextras. Diseñamos escenas de simulación personalizadas, importamos y configuramos activos de robot URDF/USD, configuramos sensores, aplicamos randomización de dominio, inyectamos ruido de sensores, ajustamos controladores IK, WBC y MPC, y exportamos datos de trayectoria HDF5 compatibles con LeRobot para investigación de aprendizaje por imitación y aprendizaje por refuerzo.
Nuestros paquetes Básico y Estándar entregan conjuntos de datos para una sola escena y un solo tipo de dato. La gama Premium soporta el desarrollo completo de una plataforma de generación de datos sintéticos autónoma de extremo a extremo.
Los precios listados corresponden a pedidos de una sola escena y un solo tipo de dato. El precio para múltiples tipos de datos en una misma escena, o el proyecto de plataforma personalizada bajo Premium, se negociará por separado tras revisar tus requisitos.
Simulation Platform Development Specialist
Idiomas
Traducción automática