Explorar las categorías
Español
$
USD
Conecta tu IA a Fiverr
Ingeniero en robótica, ROS2, especialista en sistemas embebidos
¿Luchas contra caídas de red con alta latencia o interfaces entre hardware y software rotas? Conectemos las piezas.
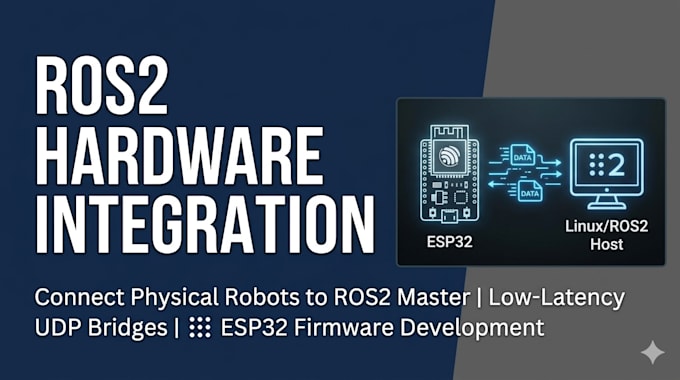
Soy ingeniero de robótica especializado en la integración de sistemas físicos de baja latencia. Diseño puentes de comunicación en tiempo real para conectar tu hardware directamente con una máquina maestra ROS2.
️ Capacidades técnicas centrales:
Por qué asociarte conmigo?
Nota: los setups de hardware reales requieren una evaluación estructural específica. Envíame un mensaje con tus detalles de cableado y configuraciones de cómputo antes de hacer un pedido.
Plataforma:
ESP32
Experiencia:
Desarrollo de firmware
•
Depuración de código
•
ROS
Traducción automática
¿Necesito enviar mi hardware a ti?
• No. Trabajaremos completamente mediante integración remota por red. Proporcionaré el firmware optimizado para ESP32 y los nodos del workspace maestro de ROS2 [Reclamación explícita]. Tú los ejecutarás localmente y depueblores el estado de temporización del hardware o la comunicación de red mediante compartir pantalla o logs detallados por texto.
