Explorar las categorías
Español
$
USD
Conecta tu IA a Fiverr
Soluciones de robótica, visión por computadora, PCB y sistemas incrustados
¡Hola! Soy Shehab Abdo, un ingeniero en robótica con experiencia en ROS (Robot Operating System). Ya sea que necesites una consulta rápida, un controlador personalizado o una solución autónoma completa, estoy aquí para ayudarte a dar vida a tu robot.
Lo que ofrezco:
Revisión de arquitectura de consulta ROS, ajuste de rendimiento, mejores prácticas.
Nodos y controladores personalizados, interfaces de sensores, controladores de motores, filtros de mensajes.
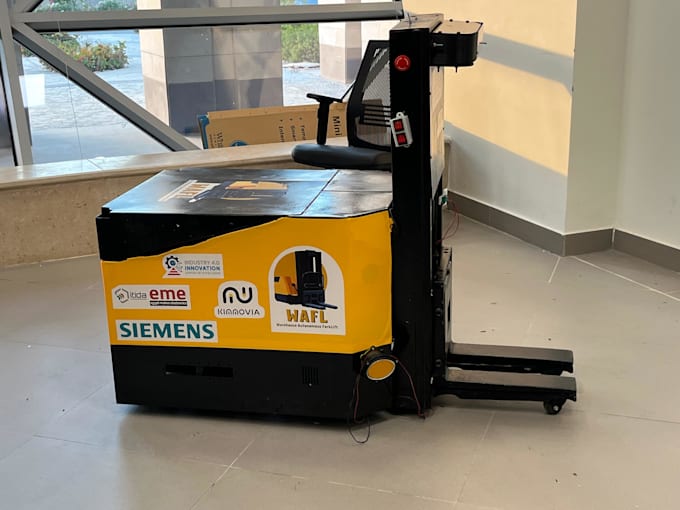
Navegación y autonomía SLAM, localización (AMCL), planificación de rutas (NavFn, DWA), seguimiento de waypoints.
Simulación y visualización Configuración de mundos en Gazebo, configuraciones en RViz.
Despliegue y capacitación
Cómo trabajaremos juntos:
Inicio y requisitos Comparte tus objetivos del proyecto, especificaciones del hardware y cronograma.
Implementación Desarrollo en sprints iterativos con puntos de control regulares.
Entrega y soporte Recibirás paquetes probados, archivos de lanzamiento y guía de configuración, además de una semana de preguntas y respuestas gratuitas.


Tipo de control:
Robots móviles (AGV)
Marcas de dispositivos:
Universal Robots
Lenguaje de programación:
C/C++
•
Python
Software:
Otros
Traducción automática
¿Puedes trabajar con ROS1 y ROS2?
Sí. Por favor especifica tu distribución de ROS y la versión de Ubuntu antes de hacer el pedido.
¿Puedes integrar sensores LiDAR y cámara?
Sí. Puedo ayudar a integrar sensores compatibles y procesar sus datos dentro de una arquitectura de software robótico.
¿Puedes desarrollar sistemas de navegación autónomos?
Sí. Puedo trabajar en mapeo, localización, navegación y planificación de rutas, dependiendo de tu robot y los requisitos del proyecto.
¿Proporcionas montaje de hardware y robot físico?
Los paquetes estándar se centran en software, algoritmos, integración y documentación. La adquisición de hardware y el montaje físico requieren un acuerdo aparte.
¿Puedes trabajar en un robot móvil autónomo completo?
Sí, pero los sistemas robóticos completos requieren un alcance personalizado, hitos, cronograma y cotización.
¿Qué necesitas antes de empezar?
Necesito la descripción de tu proyecto, detalles de hardware, entorno de software, funcionalidad requerida y entregables esperados.