Explorar las categorías
Explora
Fiverr Pro
Español
$
USD
Ingeniero de firmware para UAV para PX4, ArduPilot, Betaflight ESC y control de movimiento
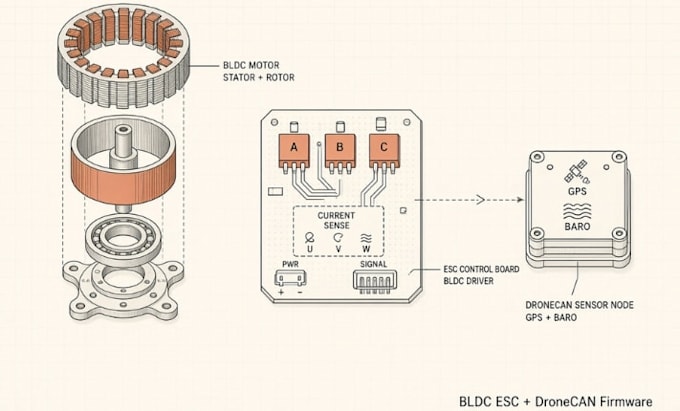
Desarrollo firmware de BLDC ESC enfocado a la producción para drones y robótica. Esto incluye secuencias de armado, comportamiento de arranque a baja velocidad, bucles de realimentación de corriente, protección contra sobrecorriente/sobvoltaje/temperatura, detección de bloqueo y soporte bidireccional cuando se requiera. El firmware funciona con objetivos STM32 comunes e se integra de forma limpia con controladores de vuelo que usan protocolos digitales tipo DShot o PWM clásico.
Para el segmento profesional de UAV también desarrollo firmware para periféricos y nodos sensores DroneCAN (UAVCAN). Los nodos típicos incluyen GPS, barómetro, magnetómetro, módulos de energía y sensores inteligentes. Obtendrás soporte de mensajes estándar, asignación dinámica de nodos, configuración de parámetros, informes de estado y una estructura lista para bootloader CAN para que el nodo se comporte como un dispositivo AP_Periph comercial en sistemas ArduPilot y PX4.
Lo que recibes:
Firmware C embebido limpio y modular
Parámetros de PID y protección configurables
Detección de corriente y lógica de control en bucle cerrado
Implementación de nodo DroneCAN / UAVCAN cuando se solicite
Notas básicas de integración y guía de pruebas
Propiedad del código fuente
Ya sea que necesites un robusto controlador ESC para drones, un driver BLDC para robótica o un nodo sensor CAN confiable...

Traducción automática
¿Desarrollas firmware de control de motor BLDC ESC con detección de corriente?
Sí. Implemento detección de corriente, control en bucle cerrado de velocidad/torque PID, lógica de arranque y manejo de protecciones completas (sobrecarga, sobrevoltaje, térmico, stall) para aplicaciones de drones y BLDC ESC en robótica.
¿Puedes crear firmware periférico DroneCAN o UAVCAN?
Sí. Desarrollo nodos sensores DroneCAN UAVCAN, módulos GPS/barómetro/energía y periféricos inteligentes con mensajes estándar, estado del nodo, parámetros y soporte de bootloader CAN para ArduPilot y PX4.
¿Qué características de protección incluye el firmware del ESC?
La suite típica de protecciones cubre sobrecorriente, sobrevoltaje, subvoltaje, límites térmicos, detección de stall y comportamiento de apagado seguro para mantener protegido el motor y la batería bajo carga.
¿Soportas ajuste de PID y control en bucle cerrado?
Sí. El firmware incluye bucles PID configurables para control de velocidad y corriente, con orientación para afinar según tu motor y aplicación específicos.
¿El firmware funcionará con mi controlador de vuelo existente o controlador robótico?
Sí. Apunto a plataformas STM32 comunes y diseño la interfaz para PWM, protocolos digitales o integración completa DroneCAN para conectarse sin problemas a la mayoría de controladores modernos.
