Afinaré tu controlador PID y estabilizaré tu sistema en matlab simulink

Parte de la información se ha traducido automáticamente.

Pakistán

Hablo Inglés

MATLAB Simulink, Mathcad, Arduino, STM32, ESP32, modelos 3D

Ingeniero mecatrónico y de robótica especializado en ajuste de PID, simulación robótica y firmware embebido. Estabilizo sistemas en MATLAB/Simulink, simulo celdas robóticas (construí un robot SCARA de...
Acerca de este Servicio

¿Tu sistema está oscilando, con sobreimpulso o inestable? Lo ajustaré y te mostraré la prueba.

Diseño y ajusto controladores PID en MATLAB/Simulink para que tu sistema alcance su objetivo rápidamente y se mantenga estable.

Qué obtendrás:

  • Ganancias PID ajustadas para tu sistema
  • Gráficas de respuesta al escalón (sobreshoot, tiempo de establecimiento, error en estado estable)
  • Archivo working Simulink/MATLAB
  • Una explicación clara de por qué el sistema se comporta así (Estándar y Premium)

Lo que necesito de ti:

  • Función de transferencia, modelo en espacio de estados o tu archivo de Simulink
  • Objetivos de rendimiento (por ejemplo, overshoot < 10%)
  • Tu versión de MATLAB y fecha límite

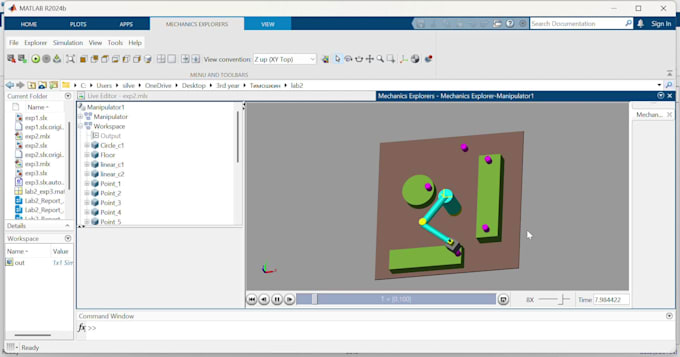
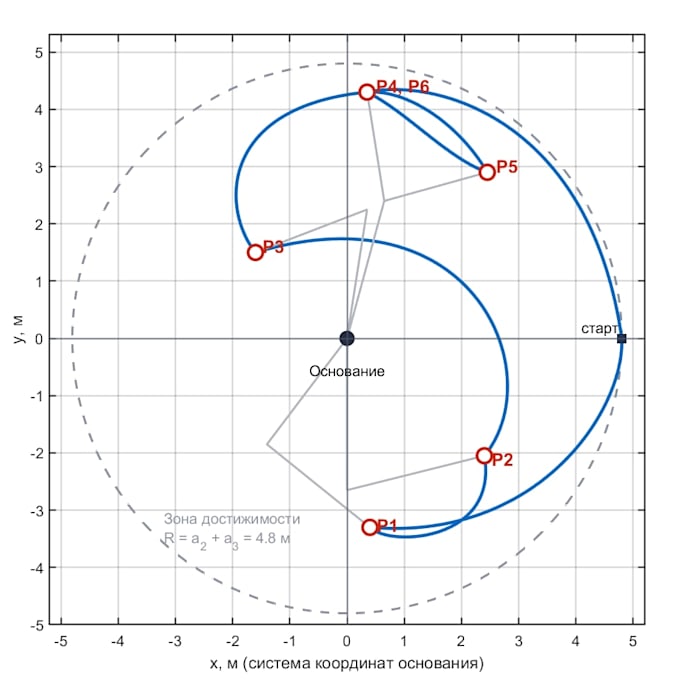
Sobre mí: Soy ingeniero mecatrónico y de robótica. He construido una simulación de un robot SCARA 4-DOF en MATLAB y proyectos de firmware para STM32/ESP32, así que también puedo implementar tu controlador en un microcontrolador (pregúntame primero).

Escríbeme antes de hacer el pedido con una breve descripción de tu sistema y te diré con franqueza si puedo ayudar.
Mi porfolio