Explorar las categorías
Explora
Fiverr Pro
Español
$
USD
diseño de PCB y sistemas embebidos
HOLA,
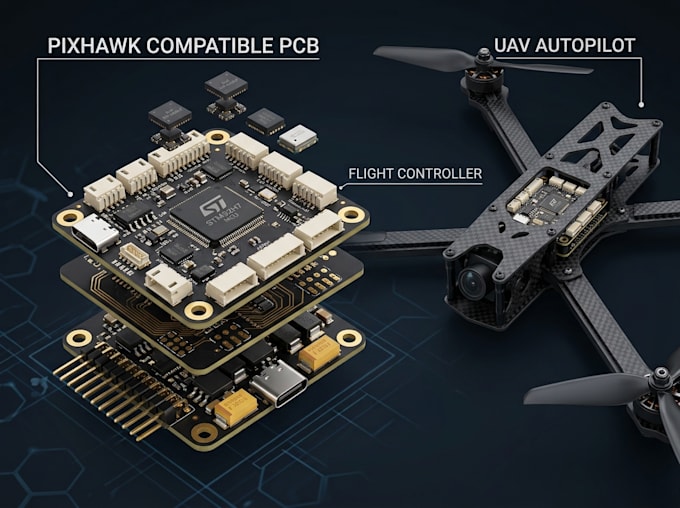
Diseñaré PCBs compatibles con Pixhawk, hardware de control de vuelo para UAV y electrónica de autopiloto para drones, aeronaves, rovers y plataformas autónomas.
LO QUE PUEDO ENGINEER
Diseño la electrónica del autopiloto considerando los requisitos reales de UAV, incluyendo integridad de sensores, arquitectura de energía, buses de comunicación, restricciones mecánicas, enrutamiento de señales, consideraciones térmicas y facilidad de fabricación.
Ya sea que necesites un controlador compatible con Pixhawk, una placa portadora para UAV, un módulo de autopiloto, una placa de sensores, una interfaz de energía o una PCB completa de control de vuelo, puedo desarrollar la arquitectura de hardware necesaria según tus especificaciones.
Envía tus requisitos de control de vuelo, referencia de Pixhawk/PX4, sensores, interfaces, entrada de energía, dimensiones y archivos disponibles antes de hacer el pedido para que pueda revisar la ingeniería.
GRACIAS.


Especialización:
Diseño de circuitos
•
Esquemas
•
Disposición
Formato de archivo:
Gerber
•
STEP
•
VRML
•
3DS
•
Software:
Allegro
•
Altium Designer
•
KiCad
•
LTspice
•
Proteus
•
arduino
Traducción automática
¿Puedes diseñar un controlador de vuelo compatible con Pixhawk personalizado?
Sí. Puedo desarrollar el esquema, la arquitectura de PCB, las interfaces de sensores, el sistema de energía, las interfaces de comunicación y los archivos de fabricación según el objetivo Pixhawk/PX4 requerido.
¿Puedes diseñar un autopiloto UAV completamente personalizado?
Sí. La arquitectura puede ser personalizada para el procesador del UAV, sensores, interfaces, requisitos de energía, dimensiones y restricciones mecánicas.
¿Puedes trabajar con PX4?
Sí, puedo diseñar hardware en torno a requisitos orientados a PX4 y interfaces soportadas. Los requisitos exactos de soporte de placa y firmware deben definirse a partir del hardware objetivo.
¿Puedes integrar IMUs y barómetros?
Sí. Los sensores IMU, acelerómetro, giroscopio, magnetómetro y barométricos pueden integrarse según la arquitectura del sistema.
¿Puedes integrar GPS o GNSS RTK?
Sí. Puedo diseñar la interfaz GNSS/RTK requerida y el circuito de energía y comunicación de soporte.