Explorar las categorías
Explora
Fiverr Pro
Español
$
USD
¡BIENVENIDO!
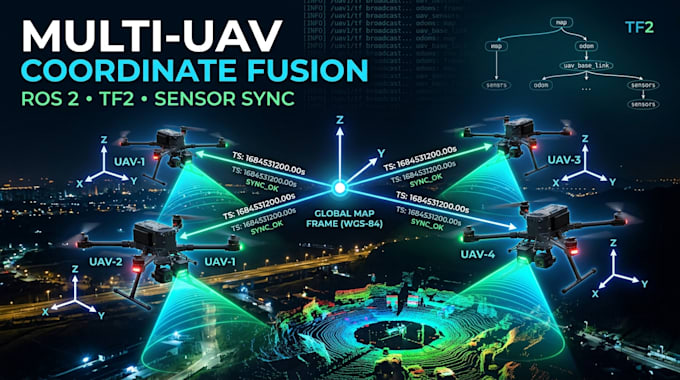
¿Necesitas una sincronización de sensores confiable, transformaciones TF2 o fusión de coordenadas para tu robot ROS 2 o sistema multi-UAV? Puedo ayudarte a construir, depurar e integrar soluciones robustas de ROS 2 para drones, robots, sistemas autónomos y aplicaciones de sensor fusion.
Lo que puedo hacer:
¿Por qué elegir mi servicio?
Obtienes trabajo limpio, modular y bien documentado en ROS 2 enfocado en precisión, confiabilidad y fácil integración. Puedo trabajar con proyectos existentes o desarrollar la solución necesaria desde cero.
Entregables:
Paquetes/nodos ROS 2 funcionales, configuración de TF2, implementación de sincronización/fusión, archivos de lanzamiento, documentación y guía de pruebas.
Envíame un mensaje antes de ordenar para revisar tu configuración de ROS 2 y recomendarte el paquete adecuado.


Traducción automática
¿Puedes desarrollar sincronización de sensores en ROS 2?
Sí. Puedo sincronizar streams de sensores como LiDAR, cámaras, IMU, GPS/GNSS y otros en ROS 2.
¿Puedes solucionar errores en TF2 de ROS 2?
Sí. Puedo diagnosticar árboles TF2, transformaciones faltantes, desajustes en marcos y problemas de temporización en transformaciones.
¿Trabajas con sistemas multi-UAV?
Sí. Puedo desarrollar soluciones de marco de coordenadas y fusión de sensores para múltiples UAVs o drones.
¿Puedes sincronizar datos de cámara, LiDAR y IMU?
Sí. Puedo diseñar pipelines de sincronización de marcas de tiempo y mensajes para datos de sensores en ROS 2.
¿Puedes trabajar con sistemas de coordenadas GPS o GNSS?
Sí. Puedo ayudar a integrar datos de GPS/GNSS con marcos y transformaciones de coordenadas en ROS 2.
¿Puedes desarrollar nodos de fusión de sensores en ROS 2?
Sí. Puedo crear nodos modulares en ROS 2 para sincronización, transformación y fusión de sensores.
¿Puedes solucionar problemas de marcos de coordenadas en ROS 2?
Sí. Puedo solucionar problemas con IDs de marcos, relaciones TF2, marcas de tiempo y alineación de coordenadas.
¿Soportas drones y robots autónomos?
Sí. El servicio es adecuado para UAVs, UGVs, robots y otras plataformas autónomas que usan ROS 2.
¿Puedes integrar tu solución en mi proyecto ROS 2 existente?
Sí. Puedo trabajar con un espacio de trabajo, paquetes, tópicos, nodos y archivos de lanzamiento existentes en ROS 2.
¿Puedes desarrollar el sistema completo de fusión de sensores multi-UAV?
Sí. Los proyectos premium pueden combinar sensores sincronizados, TF2 y coordenadas compartidas entre múltiples UAVs.