Explorar las categorías
Explora
Fiverr Pro
Español
$
USD
¡BIENVENIDO!
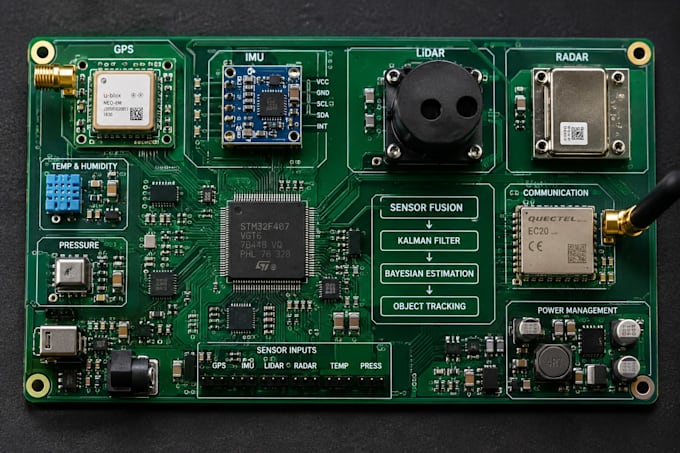
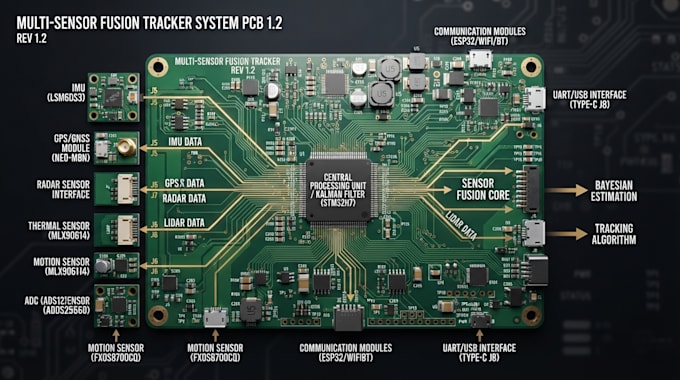
Puedo ayudarte a crear soluciones de seguimiento robustas que combinen datos de múltiples sensores para producir estimaciones de estado precisas, estables y en tiempo real.
En qué puedo ayudarte:
Por favor, contáctame antes de hacer un pedido para que podamos discutir tus sensores, requisitos de seguimiento, datos de entrada, lenguaje de programación preferido y alcance del proyecto.


Traducción automática
¿Con qué sensores puedes trabajar?
Puedo trabajar con datos de radar, LiDAR, cámaras, IMU, GPS/GNSS y otros sensores.
¿Qué algoritmos de seguimiento utilizas?
Trabajo con técnicas de filtro de Kalman, EKF, UKF y estimación bayesiana según los requisitos del proyecto.
¿Puedes desarrollar la solución en Python, MATLAB o C++?
Sí. La implementación puede desarrollarse en Python, MATLAB, C++ u otro entorno adecuado.
¿Puedes integrar múltiples sensores en un sistema de seguimiento?
Sí. Puedo diseñar pipelines de fusión multi-sensor incluyendo sincronización, transformaciones de coordenadas, filtrado y estimación del estado.
¿Proporcionarás el código fuente y la documentación?
Sí. El código fuente y la documentación técnica pueden incluirse dependiendo del paquete seleccionado.
¿Puedes trabajar con mis datos o código de sensores existentes?
Sí. Puedo analizar y ampliar implementaciones existentes o construir el sistema de seguimiento desde cero.
¿Debo comunicarme con usted antes de realizar un pedido?
Sí. Comparte tus tipos de sensores, formato de datos, algoritmo requerido, lenguaje de programación y requisitos del proyecto para que pueda recomendarte el paquete adecuado.