Explorar las categorías
Español
$
USD
Conéctate con tu IA
Ingeniero en robótica y sistemas embebidos, ROS 2, visión por computadora, fusión de sensores
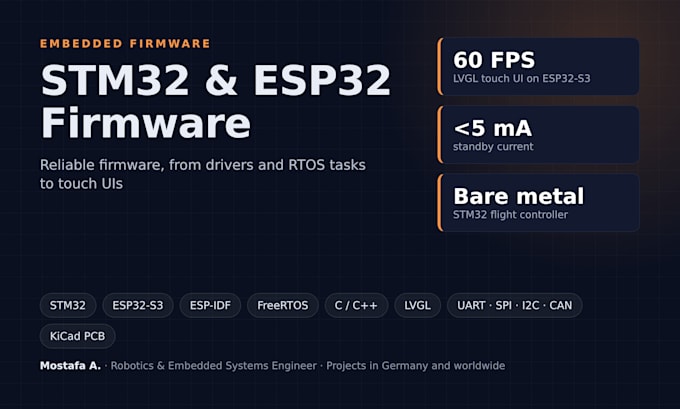
¿Necesitas firmware que funcione de forma fiable en tu placa? Escribo firmware embebido para STM32 y ESP32, desde controladores individuales hasta dispositivos completos.
Lo que puedo hacer:
- Drivers para sensores, pantallas y motores (I2C, SPI, UART, CAN)
- Diseño de tareas con FreeRTOS, temporización y gestión de energía
- ESP32 con ESP-IDF: Wi‑Fi, MQTT y almacenamiento NVS
- Interfaces táctiles con LVGL
- Controles bare-metal de STM32 (PID, fusión de sensores)
- Depuración de fallos, errores de temporización y problemas de comunicación
Resultados recientes:
- Producto con pantalla táctil ESP32-S3: LVGL a 60 FPS, respuesta táctil < 50 ms, modo de espera < 5 mA
- Controlador de vuelo para cuadricóptero con fusión IMU y barómetro y una estación terrestre en vivo
- Plataforma de balanceo con bola basada en STM32 con PID, LQR y filtrado de Kalman
- Placa de controlador de 4 capas ESP32-S3 + STM32 diseñada en KiCad
Obtendrás código fuente limpio, comentado, instrucciones de compilación y un informe de pruebas corto.
Por favor, escríbeme antes de hacer el pedido con tu placa, MCU y qué debe hacer el firmware.
Plataforma:
STM32
Sensores:
Acelerómetro
•
Cámara
•
Lidar
•
Ubicación
•
Gyroscope
•
Presión
Traducción automática
¿Necesitas mi hardware para trabajar en ello?
Ayuda, pero no siempre es necesario. A menudo uso la misma placa de desarrollo que tú o pruebo con tus logs y vídeos. Para pruebas finales en placas personalizadas, enviar una unidad o una breve llamada mientras la flasheas funciona bien.
¿Qué herramientas y marcos utilizas?
STM32CubeIDE, Keil y PlatformIO para STM32, ESP-IDF y Arduino para ESP32, FreeRTOS, LVGL y KiCad para placas. Puedo adaptar tu toolchain existente.
¿También puedes diseñar la PCB?
Sí, para placas MCU. He diseñado una placa controladora ESP32-S3 y STM32 de 4 capas en KiCad. Envíame tus requisitos y te haré una cotización por separado.
