Explorar las categorías
Español
$
USD
Conéctate con tu IA
Ingeniero en robótica y sistemas embebidos, ROS 2, visión por computadora, fusión de sensores
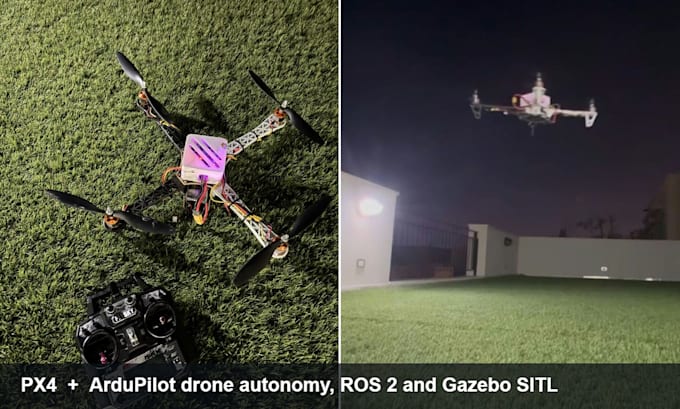
¿Quieres que tu dron vuele una misión por sí mismo, siga un objetivo o ejecute tu código a bordo? Construyo y depuro la autonomía de PX4 y ArduPilot, y la pruebo en simulación antes de tocar tu aeronave.
Lo que puedo hacer:
Trabajos relevantes:
Por favor, envíame un mensaje antes de hacer el pedido con tu autopiloto, estructura del dron y qué debe hacer, así puedo confirmar el paquete correcto.

Plataforma:
Raspberry Pi
Experiencia:
Desarrollo de firmware
•
ROS
•
Robótica
Traducción automática
¿Trabajas en drones reales o solo en simulación?
Ambos. Desarrolló y pruebo en SITL primero para que nada riesgoso llegue a tu aeronave, luego apoyo tus pruebas de vuelo remotamente a través de logs de vuelo, videollamadas y cambios de parámetros.
¿PX4 o ArduPilot, con cuál trabajas?
Con ambos. Si aún no has elegido uno, te recomendaré uno según tu estructura, carga útil y misión, y te explicaré las compensaciones antes de empezar.
¿Qué necesitas de mí para empezar?
Tu autopiloto y versión de firmware, tipo de estructura, ordenador compañero si tienes, y una breve descripción de la misión. Los logs de vuelo (.ulg o .bin) y videos ayudan mucho al depurar.