Explorar las categorías
Explora
Fiverr Pro
Español
$
USD
Tutor experto en Ingeniería Eléctrica, Teoría de Circuitos, MATLAB y Electrónica
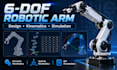
¿Buscas un ingeniero eléctrico para desarrollar un modelo de brazo robótico, resolver cinemática directa o inversa o crear una simulación robótica?
Ofrezco soluciones de ingeniería robótica personalizadas para investigadores, ingenieros, desarrolladores y proyectos de automatización.
MIS SERVICIOS INCLUYEN:
POR QUÉ ELEGIR MI SERVICIO?
Tengo una formación de maestría en ingeniería eléctrica y experiencia en educación en ingeniería y resolución de problemas matemáticos.
Me enfoco en cálculos precisos, documentación técnica clara y soluciones adaptadas a la configuración de tu brazo robótico.
Por favor contáctame antes de hacer el pedido para discutir la configuración de tu robot, los requisitos de software y el alcance del proyecto.
Tipo de control:
Robots industriales
Marcas de dispositivos:
Otros
Lenguaje de programación:
Python
•
JavaScript
Software:
Otros
Traducción automática
¿Qué servicios de ingeniería robótica ofreces?
Ofrezco modelado de cinemática de brazo robótico, cálculos de parámetros DH, cinemática directa e inversa, matrices de transformación homogéneas, cálculos de posición de las articulaciones y simulación de brazo robótico personalizada según tus requisitos del proyecto.
¿Puedes modelar un brazo robótico 6-DOF personalizado?
Sí. Puedo desarrollar un modelo matemático para un brazo robótico de 6 DOF personalizado usando la configuración de las articulaciones, dimensiones de los eslabones, parámetros DH y matrices de transformación. Comparte tus especificaciones antes de hacer el pedido.
¿Proporcionas soluciones de cinemática directa e inversa?
Sí. Proporciono cinemática directa para calcular la pose del efector final a partir de variables de las articulaciones. También se puede desarrollar cinemática inversa para una configuración de robot acordada utilizando un método analítico o numérico adecuado.
¿Qué información necesitas para empezar con mi proyecto de brazo robótico?
Por favor, proporciona el número de articulaciones, dimensiones de los eslabones, tipos de articulaciones, diagrama del robot o modelo CAD si está disponible, software requerido y entregables esperados. Revisaré las especificaciones y confirmaré el alcance del proyecto.
¿Puedes personalizar el brazo robótico según mis requisitos?
Sí. Puedo adaptar el modelo cinemático a la geometría de tu robot, límites de articulaciones, dimensiones de los eslabones y cálculos requeridos. Las funciones de simulación personalizadas pueden discutirse antes de hacer el pedido.


