Explorar las categorías
Español
$
USD
Conecta tu IA a Fiverr
Ingeniero en sistemas embebidos y robótica
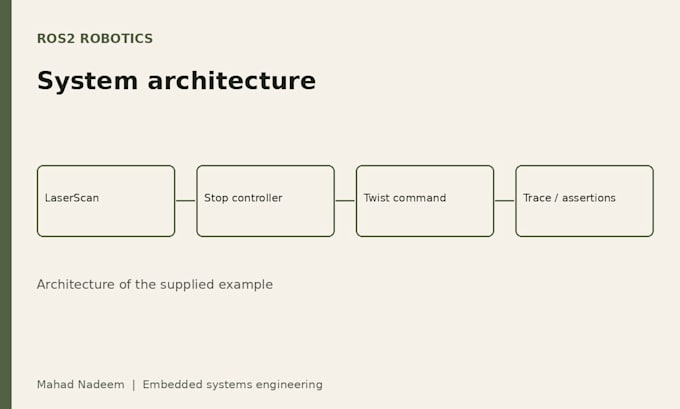
Puedo construir e integrar software de robot en ROS 2 y Gazebo. Esto puede incluir nodos ROS 2, archivos de lanzamiento, topics, servicios, acciones, modelos de robot y configuración de simulación. Nav2 o MoveIt pueden incluirse cuando el flujo de trabajo esté claramente definido. Envía tu distribución de ROS 2, la versión del simulador, archivos del robot y el comportamiento requerido.

Plataforma:
Otros
Experiencia:
ROS
•
pruebas
•
Robótica
Traducción automática
¿Qué distribuciones de ROS 2 y versiones de Gazebo soportas?
Acordamos la distribución de ROS 2, el sistema operativo y la versión de Gazebo antes de empezar a trabajar.
¿Puedes trabajar con un paquete de robot existente?
Sí. Envía el repositorio, los pasos de construcción, el modelo del robot y el comportamiento que debe reproducirse.
¿Esto incluye el montaje físico del robot?
Estos paquetes cubren el alcance de software y simulación. El montaje de hardware físico y el desarrollo de IA no relacionado requieren un alcance separado.