Explorar las categorías
Explora
Fiverr Pro
Español
$
USD
Diseño de PCB y CAD
Me especializo en navegación ROS2 para robots holonómicos y con ruedas mecanum, un nicho que la mayoría de los desarrolladores de ROS evitan porque la sintonización de diferencial estándar simplemente no se transfiere.
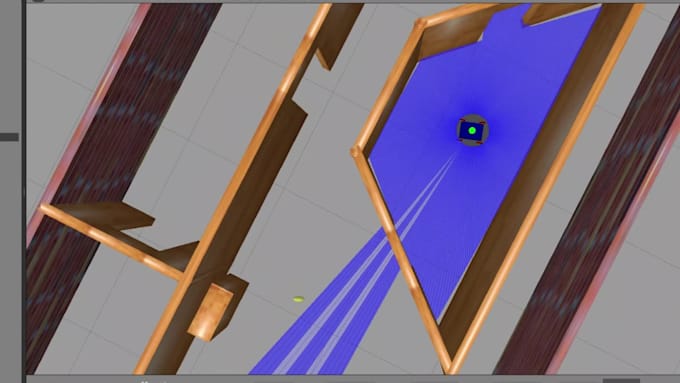
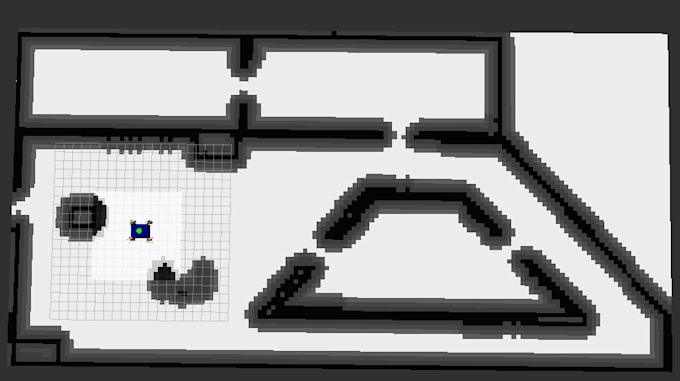
Construí un robot con ruedas mecanum de cuatro ruedas desde cero: diseñé la geometría de las ruedas y rodillos, lo modelé en URDF/Xacro, configuré su física en Gazebo (incluyendo ajuste personalizado de colisiones y fricción para ruedas no estándar), configuré su interfaz de hardware y controlador ros2_control, y fusioné la odometría de las ruedas con datos del IMU usando robot_localization (EKF) para mantener la localización estable a pesar del deslizamiento de los rodillos. Además, configuré el controlador MPPI de Nav2 específicamente para movimiento omnidireccional, no los valores predeterminados de diferencial que la mayoría de los tutoriales y configuraciones predeterminadas asumen.
Si me envías tus archivos, comenzaré revisando tu URDF, parámetros de Nav2 o YAML del controlador y te daré un diagnóstico escrito de lo que realmente está mal, no solo “esto está roto”, sino la causa raíz específica y la solución. A partir de ahí, puedo ajustar tu controlador MPPI o DWB para que coincida con tu cinemática de conducción real, arreglar tu costmap y configuraciones de capa de inflación, y configurar o reparar tu fusión de sensores EKF. Todo se prueba en tu entorno de simulación.