Explorar las categorías
Explora
Fiverr Pro
Español
$
USD
Diseño de PCB para robótica UAV, controlador de vuelo STM32 y sistemas embebidos
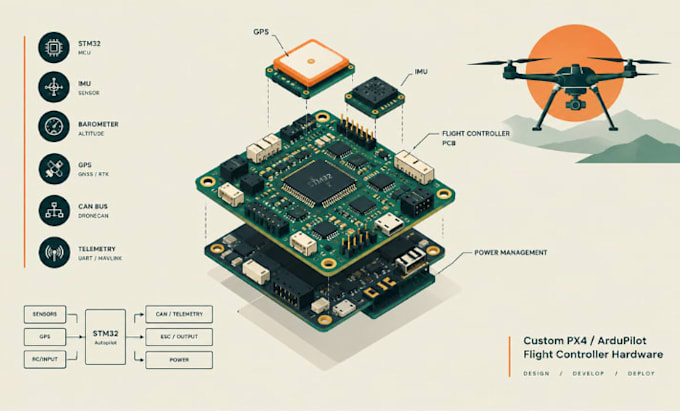
Diseño PCBs personalizados de autopiloto PX4 y ArduPilot para UAVs, aeronaves VTOL, drones de mapeo, vehículos autónomos y sistemas de vuelo industriales.
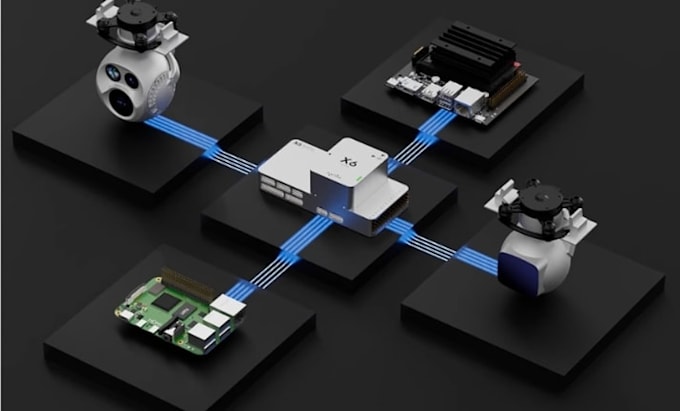
El hardware puede incluir MCUs STM32F4, F7 o H7, arquitectura compatible con Pixhawk, IMU, barómetro, magnetómetro, GPS GNSS, RTK GPS, CAN DroneCAN, UARTs de telemetría, interfaces RC, salidas PWM, conectividad USB y computadora de acompañamiento.
Me concentro en hardware de control de vuelo confiable con alimentación de sensores de bajo ruido, aislamiento de sensores, monitoreo de voltaje y corriente de la batería, protección de energía, enrutamiento consciente de EMI y colocación práctica de conectores. Diseños avanzados pueden soportar IMUs redundantes, doble barómetro, múltiples buses CAN, puertos GPS e interfaces de telemetría.
Los entregables incluyen arquitectura, captura de esquemas, selección de componentes, diseño de PCB, BOM, Gerber, archivos de taladro, Pick and Place, PCB 3D, verificaciones DFM y archivos fuente.
Puedo diseñar hardware para sistemas compatibles con PX4, ArduPilot, Pixhawk, VTOL, ala fija, multirotores, mapeo y aplicaciones industriales UAV. Ya sea que tengas un diseño de referencia, esquema o solo un concepto de hardware, puedo desarrollar la electrónica en función de tus requisitos.
Traducción automática
¿Puedes diseñar una PCB de controlador de vuelo PX4?
Sí. Puedo diseñar hardware personalizado de controlador de vuelo PX4 usando procesadores STM32F4, F7 o H7 con IMU, barómetro, GPS, CAN, telemetría, interfaces RC y PWM.
¿Puedes diseñar una PCB de autopiloto ArduPilot?
Sí. Puedo desarrollar hardware compatible con ArduPilot con STM32, IMU, GPS o RTK GPS, CAN DroneCAN, telemetría, monitoreo de energía y periféricos adecuados.
¿Puedes hacer una PCB compatible con Pixhawk?
Sí. Puedo diseñar hardware en torno a una arquitectura e interfaces compatibles con Pixhawk. Los requisitos de compatibilidad deben definirse según el estándar Pixhawk, la configuración del firmware y los periféricos necesarios.
¿Puedes integrar IMU, barómetro y GPS?
Sí. Puedo integrar IMU, acelerómetro, giroscopio, magnetómetro, barómetro y interfaces GPS/GNSS con buses, dominios de energía y consideraciones de diseño apropiadas.
¿Puedes agregar DroneCAN o bus CAN?
Sí. Puedo incluir interfaces CAN o DroneCAN para GPS, ESCs, sensores y otros periféricos UAV, incluyendo circuitos transceptores y protección adecuados.
¿Puedes diseñar interfaces RTK GPS y telemetría?
Sí. El hardware puede incluir GPS/GNSS dedicado, RTK, telemetría UART y otras interfaces de comunicación según la arquitectura del vehículo y los módulos seleccionados.
¿Puedes diseñar sistemas redundantes de IMU y alimentación de sensores?
Sí. El hardware avanzado de autopiloto puede incluir múltiples IMUs, barómetros redundantes, buses de sensores separados y dominios de energía independientes o aislados donde sea necesario.
¿Proporcionáis archivos de fabricación?
Sí. Dependiendo del paquete, los entregables pueden incluir esquema, fuente de PCB, BOM, Gerber, taladro, Pick and Place, datos 3D de PCB y documentación de fabricación orientada a DFM.
¿Puedes diseñar placas para UAVs VTOL o de ala fija?
Sí. Puedo desarrollar hardware de control de vuelo para multirotores, aeronaves de ala fija, plataformas VTOL, sistemas de mapeo, vehículos autónomos y aplicaciones industriales UAV.