Explorar las categorías
Español
$
USD
Conecta tu IA a Fiverr
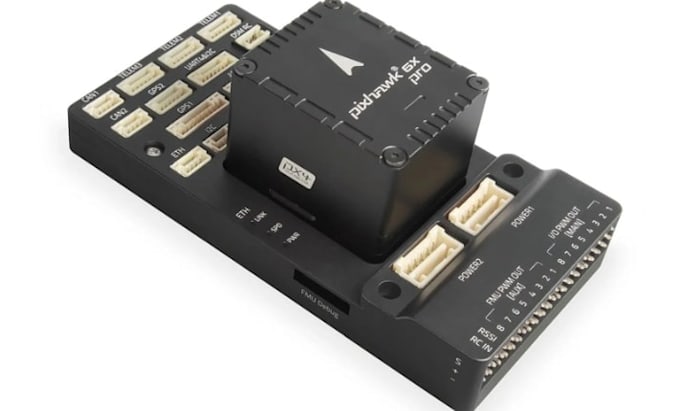
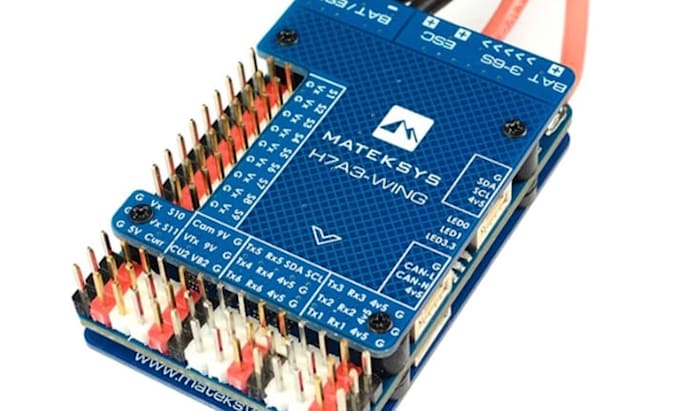
Diseñaré PCBs de control de vuelo para drones y hardware de autopiloto tipo Pixhawk para multirrotores, aeronaves de ala fija y vehículos aéreos autónomos. Cada diseño parte de tu mapa de E/S, procesador, sensores, presupuesto de energía y restricciones de montaje.
Las opciones de hardware incluyen STM32 F4/F7/H7, IMU SPI, barómetro, magnetómetro, GNSS, velocidad del aire, OSD, memoria flash para blackbox, salidas PWM/DShot, UART, CAN, USB, SPI e I2C. Abordo detalles que suelen pasarse por alto en esquemas genéricos: suministro limpio dedicado para IMU, buses de sensores separados, colocación con cognición de ruido, montaje con consideración a vibraciones, rails filtrados, monitoreo de voltaje y corriente, acceso de depuración SWD y los puntos de prueba etiquetados.
Los entregables incluyen diagramas, diseño de PCB, selección de componentes, BOM y archivos de fabricación como Gerbers y datos de perforación. Verificaciones de ajuste en 3D y planificación de firmware objetivo pueden definirse por separado.
Diseñado alrededor de PX4, ArduPilot, Betaflight o INAV para los requisitos de hardware. La portabilidad de firmware, la aprobación del objetivo, la fabricación y las pruebas de vuelo están excluidas a menos que se acuerde previamente.
Envíame tu estructura del airframe, firmware, dimensiones de la placa e interfaces requeridas antes de ordenar.
Traducción automática
. ¿Puedes diseñar una PCB de controlador de vuelo personalizada para PX4 y ArduPilot?
Sí. Puedo desarrollar hardware de autopiloto basado en STM32 alrededor de la arquitectura seleccionada de PX4 o ArduPilot, incluyendo interfaces de sensores, salidas PWM, gestión de energía y periféricos de comunicación.
¿Diseñas placas de controlador de vuelo Betaflight e INAV?
Sí. Puedo diseñar PCBs de control de vuelo FPV con recursos MCU compatibles, gyros SPI, interfaces de receptor, conexiones ESC, almacenamiento de blackbox, opciones OSD y regulación de energía adecuada.
¿Qué microcontroladores STM32 puedes usar para un controlador de vuelo?
Puedo trabajar con las familias STM32 F4, F7 y H7. La selección depende de los requisitos de procesamiento, salidas de motor, timers disponibles, recursos DMA, interfaces de comunicación y compatibilidad de firmware.
¿Puedes integrar sensores IMU, GPS, barómetro y magnetómetro?
Sí. Puedo integrar acelerómetros, giroscopios, receptores GNSS, barómetros, magnetómetros y interfaces de velocidad del aire con atención al consumo de energía de los sensores, buses de comunicación, colocación e integridad de la señal.
¿Proporcionarás archivos Gerber y un paquete completo de fabricación de PCB?
Sí. Dependiendo de tu paquete, los entregables incluyen diagramas, archivos fuente de PCB, Gerbers, archivos de perforación, BOM y documentación de montaje relevante.
¿Puedes diseñar un controlador de vuelo compatible con Pixhawk?
Sí. Puedo desarrollar hardware de autopiloto personalizado siguiendo estándares de referencia de Pixhawk relevantes, incluyendo definiciones de conectores, arquitectura de energía, mapeo de E/S y interfaces periféricas.
. ¿Puedes reducir el ruido de la IMU y problemas por vibración en la PCB?
Considero la regulación dedicada de energía para sensores, acoplamiento, ruteo SPI, diseño de plano de tierra, colocación de componentes y montaje mecánico para reducir posibles ruidos y problemas por vibración
¿Proporcionas firmware de controlador de vuelo y pruebas de vuelo?
El servicio principal es el diseño de hardware de PCB personalizado. El desarrollo de firmware, la integración de bootloader, la creación de objetivos de firmware, pruebas de prototipo y validación de vuelo pueden discutirse como requisitos de proyectos separados.