Explorar las categorías
Español
$
USD
Conecta tu IA a Fiverr
¿Tu controlador de vuelo se desvía, se queda sin energía al hacer punchs de throttle o presenta ruido en el giroscopio que no puedes afinar? La mayoría de los problemas de vuelo comienzan por la fijación de la IMU, el ruido de la fuente y la distribución de la placa, no por la configuración del PID.
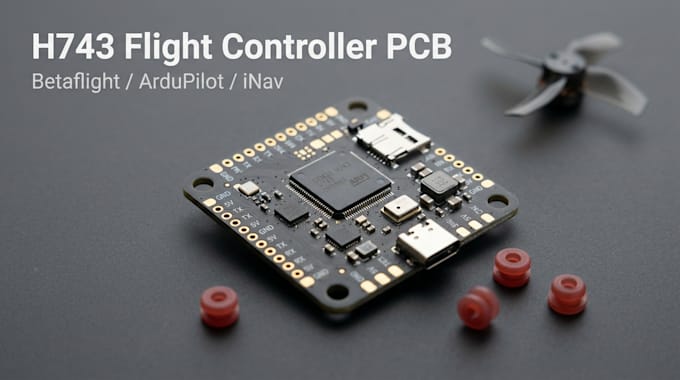
Diseño PCBs de controladores de vuelo STM32H743 para FPV, larga distancia, proyectos de investigación y UAV, orientado a definiciones de hardware de Betaflight, ArduPilot e iNav.
Incluido:
- Núcleo STM32H743: cristal, alimentación, arranque, USB-C y registro SD o flash
- Diseño de gyro/IMU (clase ICM-42688, BMI270) con suministro de bajo ruido y montaje suave
- Barómetro, OSD, detección de corriente y voltaje
- Reguladores de 5 V y 9 V dimensionados para tus celdas de batería
- UARTs, salidas de motor DShot, I2C y CAN opcional
- Montaje estándar 30.5 x 30.5 mm o personalizado
- Esquemático y diseño en KiCad o Altium
- Gerber, BOM, pick-and-place, esquema en PDF, modelo 3D STEP
Los archivos objetivo de firmware, ajuste fino, certificación y uso militar o para armamento no están incluidos. El rendimiento de vuelo no está garantizado.
Indícame el tamaño de tu marco, las celdas de batería, los sensores y el firmware y confirmaré la viabilidad antes de que compres.
Traducción automática
¿Qué firmware diseñas para?
Betaflight, ArduPilot e iNav, con PX4 citado tras la revisión. Diseño según periféricos compatibles y convenciones de pins de cada firmware.
¿Por qué el STM32H743?
Es un procesador de alto rendimiento ampliamente soportado por el firmware de vuelo, con muchos UART, temporizadores para salidas de motor y suficiente memoria para registros y características avanzadas.
¿Qué sensores soportas?
IMUs como la clase ICM-42688 y BMI270, barómetros, magnetómetros, chips OSD y detección de corriente y voltaje. Indícame las piezas que prefieras.
¿Cómo reduces el ruido de la IMU?
Una fuente de bajo ruido para el sensor, colocación cerca del centro de la placa, ruteo limpio y una distribución que favorezca el montaje suave. La vibración también depende de tu marco, hélices y motores.
¿Qué software y archivos usas y entregas?
KiCad o Altium, EasyEDA a petición. Recibes Gerbers, archivos de perforación, BOM, archivo de pick-and-place, esquema en PDF, un modelo 3D STEP y una hoja de mapeo de pines de firmware.
¿Volará bien y lo afinas?
No puedo garantizar el rendimiento de vuelo. El ajuste y las pruebas de vuelo no están incluidos. Diseño el hardware para soportar buen rendimiento.
¿Aceptas trabajos con drones armados o militares?
No. Diseño exclusivamente hardware de drones para hobby, investigación, encuestas y uso comercial.
