Explorar las categorías
Español
$
USD
Conecta tu IA a Fiverr
Desarrollador de firmware embebido para desarrollos de firmware de productos confiables
Tu firmware ha llegado a un punto en el que añadir otro bucle ya no es suficiente. Las tareas compiten por el tiempo de CPU, los recursos compartidos entran en conflicto, el tiempo se vuelve impredecible y la depuración se complica
Desarrollo firmware con FreeRTOS y Zephyr RTOS para STM32, ESP32, ARM Cortex M y otros microcontroladores compatibles, convirtiendo comportamientos embebidos complejos en aplicaciones en tiempo real estructuradas y mantenibles
Qué puedo construir o mejorar
Estructura de tareas e hilos con prioridades, colas, semáforos, mutexes, grupos de eventos, temporizadores y comunicación segura ante interrupciones. Controladores de periféricos e integración para GPIO, UART, SPI, I2C, ADC, PWM, CAN y sensores. Análisis de programación, investigación de condiciones de carrera, comprobaciones de pila y memoria, diagnóstico de deadlocks y optimización de tiempos
¿Trabajas en un proyecto existente? Puedo depurar errores de concurrencia, refactorizar código bloqueante, mejorar la reactividad, integrar una nueva característica o evaluar una migración adecuada desde firmware bare metal.
Para proyectos Zephyr, el soporte puede incluir Kconfig, overlays de devicetree, configuración de west build e integración de drivers. Para FreeRTOS, puedo trabajar con sincronización de tareas, temporizadores de software, comunicación interrupción a tarea y recursos
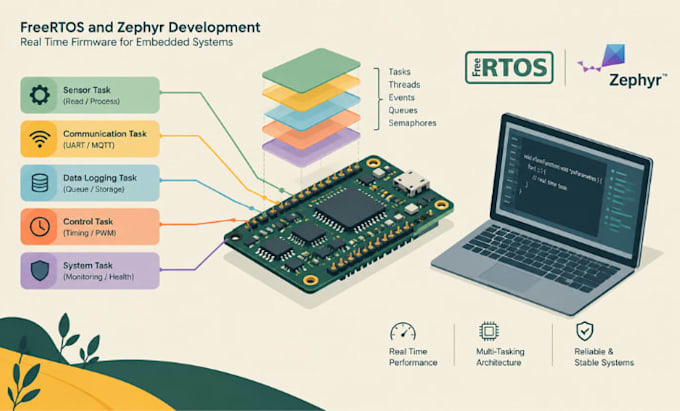
Traducción automática
¿Puedes desarrollar firmware tanto para FreeRTOS como para Zephyr RTOS?
Sí. Puedo desarrollar y solucionar problemas en aplicaciones embebidas usando FreeRTOS o Zephyr, dependiendo de tu MCU, base de código existente, soporte de hardware y requisitos del proyecto.
¿Puedes arreglar errores de programación de tareas y sincronización en FreeRTOS?
Sí. Puedo investigar prioridades de tareas, manejo de colas, uso de semáforos y mutex, condiciones de carrera, bloqueos, problemas de temporización y comunicación de interrupción a tarea.
¿Soportas microcontroladores STM32 y ESP32?
Sí, sujeto a las especificaciones del chip, SDK y requisitos de hardware. Comparte el modelo de tu MCU, entorno de desarrollo y firmware actual para que pueda confirmar compatibilidad antes de ordenar.
¿Puedes integrar controladores UART, SPI, I2C, CAN y sensores?
Sí. Puedo integrar periféricos soportados y controladores de sensores en una aplicación RTOS, incluyendo manejo de comunicación, sincronización, reporte de errores y coordinación de tareas.
¿Puedes configurar Zephyr Kconfig y devicetree?
Sí. Puedo asistir con opciones de Kconfig, overlays de devicetree, configuración de placas soportadas, problemas de compilación con west e integración de controladores compatibles para proyectos Zephyr.
¿Puedes migrar firmware bare metal a un RTOS?
Sí. Puedo evaluar una aplicación existente bare metal y planificar o implementar una migración adecuada a FreeRTOS o Zephyr. El alcance depende de la arquitectura actual, las restricciones de temporización y las dependencias de periféricos.
¿Probarás y depurarás el firmware?
Puedo revisar la salida de compilación, registros, código fuente y resultados de pruebas disponibles. La prueba en hardware requiere acceso adecuado a la placa objetivo o un entorno de prueba reproducible. La validación física no está garantizada a menos que se incluya explícitamente.
¿Qué debo proporcionar antes de hacer el pedido?
Por favor comparte el MCU o placa de desarrollo, RTOS y versión elegidos, código fuente si está disponible, funcionalidad requerida, herramientas de compilación, registros de errores y criterios de aceptación. También menciona cualquier restricción de temporización, memoria o energía.
