Explorar las categorías
Explora
Fiverr Pro
Español
$
USD
Traducción automática
¿Estás enfrentando errores, fallos o problemas de integración en tu proyecto de robótica ROS2?
Puedo ayudarte a investigar, depurar, arreglar y mejorar el software de robótica basado en ROS2 usando Python y C++.
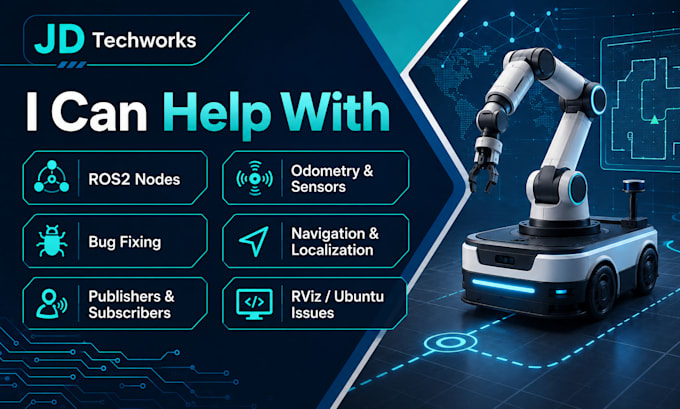
Puedo asistir con:
Depuración y desarrollo de nodos ROS2
Publicadores, suscriptores, tópicos, servicios y archivos de lanzamiento
Código ROS2 en Python y C++
Integración de odometría y sensores
Problemas de localización y navegación de robots
Mapas de ocupación y depuración de control de movimiento
Integración de cámara y visión por computadora
Problemas con paquetes ROS2, dependencias, compilación y entorno Ubuntu
Solución de problemas en RViz, pruebas de código, comentarios y documentación
Tengo experiencia práctica en robótica móvil, comunicación ROS2, localización, odometría, navegación autónoma, visión por computadora y simulación.
Por favor, contáctame antes de hacer tu pedido si se trata de sistemas con múltiples nodos, integración de hardware o bases de código extensas. Envía tu versión de ROS2, versión de Ubuntu, código o paquete, mensajes de error, comportamiento esperado y registros o capturas de pantalla relevantes.
Freelance Robotics ROS2 Developer
Idiomas
Traducción automática
Traducción automática
¿Qué información necesitas antes de empezar?
Por favor, proporciona tu distribución de ROS2, sistema operativo, código fuente o paquete relevante, mensajes de error, comportamiento esperado y actual, y cualquier registro, captura de pantalla, archivos de lanzamiento, archivos de configuración o datos rosbag útiles.
¿Puedes trabajar con código ROS2 en Python y C++?
Sí. Puedo trabajar con proyectos ROS2 en Python y C++. Por favor, envía los archivos relevantes y los requisitos del proyecto para que pueda revisar el alcance antes de comenzar.
¿Puedes arreglar un proyecto completo de robótica ROS2?
Para problemas pequeños y medianos, puedes seleccionar uno de los paquetes disponibles. Los proyectos grandes que involucren múltiples nodos, sistemas de navegación, sensores, simulación o integración extensa deben discutirse antes de hacer el pedido para que pueda ofrecerte una propuesta personalizada adecuada.
¿Puedes ayudar con la localización y navegación del robot?
Sí. Tengo experiencia práctica en localización de robots móviles, odometría, mapas de ocupación, conceptos de navegación autónoma, planificación de movimiento y sistemas de robótica móvil basados en ROS2.
¿Puedes depurar problemas de instalación o entorno de ROS2?
Sí. Puedo investigar problemas relacionados con paquetes ROS2, dependencias, espacio de trabajo, compilación, lanzamiento y entorno Linux/Ubuntu dentro del alcance acordado del proyecto.
¿Debo comunicarme con usted antes de realizar un pedido?
Sí, especialmente para proyectos Estándar o Premium. Por favor, envía una breve descripción del problema primero para que pueda confirmar el alcance, los archivos necesarios, el paquete y el tiempo de entrega esperado.