Explorar las categorías
Español
$
USD
Conéctate con tu IA
Ingeniero en drones, PCB, firmware embebido y robótica con ROS 2
Nivel 1
Ha cumplido determinados criterios de rendimiento y muestra un gran potencial en la plataforma.
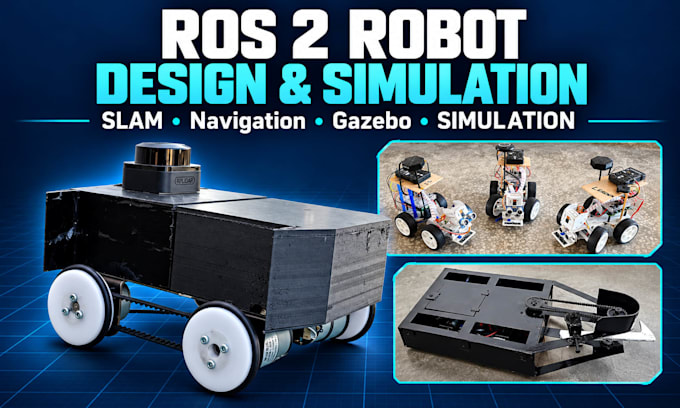
¿tu robot está conduciendo pero no mapea ni navega? Desarrolló software ROS 2 para que tu robot móvil pueda construir un mapa con SLAM, localizarse y navegar a metas con Nav2, probado en simulación Gazebo y en hardware real.
Qué monto
- Espacio de trabajo ROS 2, modelo URDF/Xacro del robot y árbol TF
- Controladores de lidar, codificador de ruedas e IMU con fusión de odometría (robot_localization)
- Mapeo SLAM con slam_toolbox, guardado y edición de mapas
- Nav2: AMCL, costmaps, planificadores, ajuste del controlador y puntos de ruta
- Mundo de simulación Gazebo y vistas en RViz
- Detección de objetos con cámara y YOLO a petición
Construido y probado por mí: un robot ROS 2 con Raspberry Pi 4, RPLidar C1, motores con encoder y Nav2 que mapea habitaciones desconocidas, y una colonia de robots líder-seguidor usando Raspberry Pi, Pixhawk, MAVLink, MQTT y YOLOv5.
Cómo funciona el flujo de hardware: desarrollo en Gazebo y en mi propio robot lidar, luego te guío en tu robot a través de una compartición de pantalla en vivo. El hardware del robot no está incluido.
Envía tu robot, versión de ROS 2, sensores y objetivo antes de hacer el pedido.

Traducción automática
P1. ¿Qué versiones de ROS 2 soportas?
Dímeme tu distribución de ROS 2 y la versión de Ubuntu antes de pedir. Configuro los paquetes para esa versión y confirmo que tu controlador de lidar funciona primero.
P2. ¿Necesito un robot físico?
No. Las versiones Estándar y Premium incluyen una simulación en Gazebo. Si tienes un robot, te guío para ejecutar la misma configuración en él durante una sesión en vivo.
P3. ¿Qué lidars y ordenadores soportas?
Cualquier lidar con un controlador ROS 2 funcionando. He trabajado con un RPLidar C1 en una Raspberry Pi 4. Las configuraciones Jetson y PC se confirman por pedido.
P4. ¿Construyes el hardware del robot?
No en este Gig. Configuro el software para tu robot. Los controladores de motor, cableado o una PCB personalizada se pueden pedir a través de mis gigs de firmware o PCB.
P5. ¿Puedes añadir una cámara o detección de objetos?
Sí, con el extra de Detección de Objetos. He usado YOLOv5 en robots con Raspberry Pi; el alcance depende de tu modelo y hardware.