Explorar las categorías
Explora
Fiverr Pro
Español
$
USD
Ingeniero en PCB de ECU automotriz y sistemas embebidos
¡Hola! Bienvenido a mi servicio. Comparte tus requisitos de robótica ROS2, plataforma del robot, sensores, necesidades de simulación o archivos de proyectos existentes, y te ayudaré a desarrollar la solución adecuada.
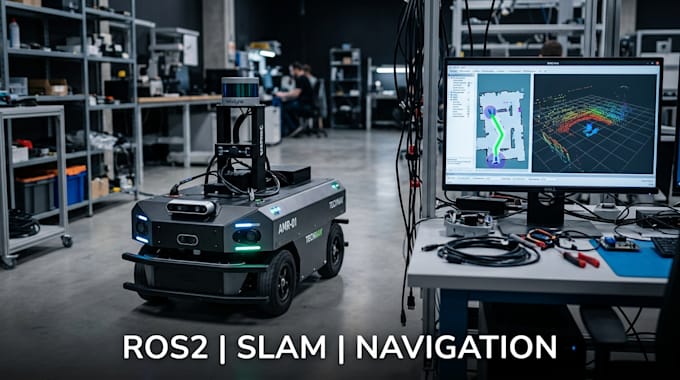
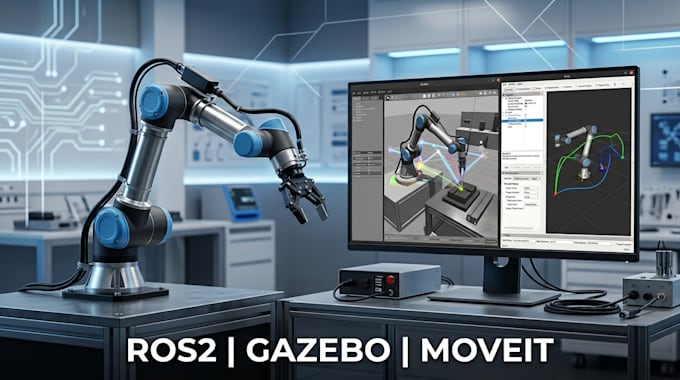
Desarrollo sistemas de robótica ROS2 personalizados, robots autónomos, SLAM, navegación, simulación en Gazebo y MoveIt para robots móviles, brazos robóticos y plataformas inteligentes autónomas.
Me enfoco en una comunicación confiable del robot, integración de sensores, mapeo, localización, planificación de rutas, simulación e integración de hardware adaptados a tus necesidades.
LO QUE OFREZCO
¿POR QUÉ ELEGIRME?
Envía tus especificaciones del robot, versión de ROS2, sensores, requisitos de simulación, código existente o archivos del proyecto, y desarrollemos tu solución de robótica.
Especialización:
Diseño de circuitos
•
Esquemas
•
Disposición
•
Huella
Formato de archivo:
Gerber
•
STEP
•
VRML
•
BRD
•
SCH
Software:
Allegro
•
Cadence OrCAD
•
Eagle CAD
•
KiCad
•
LabVIEW
•
Matlab
Traducción automática
¿Puedes desarrollar robots autónomos ROS2?
Sí, puedo desarrollar sistemas de robots autónomos basados en ROS2 con integración de sensores, navegación y control.
¿Puedes implementar SLAM y Nav2?
Sí, puedo configurar SLAM, mapeo, localización y navegación Nav2 para plataformas de robot compatibles.
¿Soportas simulación en Gazebo?
Sí, puedo crear y configurar simulaciones en Gazebo para proyectos de robótica en ROS2.
¿Puedes trabajar con MoveIt?
Sí, puedo desarrollar soluciones MoveIt para brazos robóticos, planificación de movimiento y tareas de manipulación.