Explorar las categorías
Español
$
USD
Conecta tu IA a Fiverr
Prototipado, ingeniería inversa, robótica y ERPNext
Nivel 1
Ha cumplido determinados criterios de rendimiento y muestra un gran potencial en la plataforma.
¿Te quedaste atascado con un robot ROS 2 que no compila, no localiza o no navega? te ayudaré a que funcione.
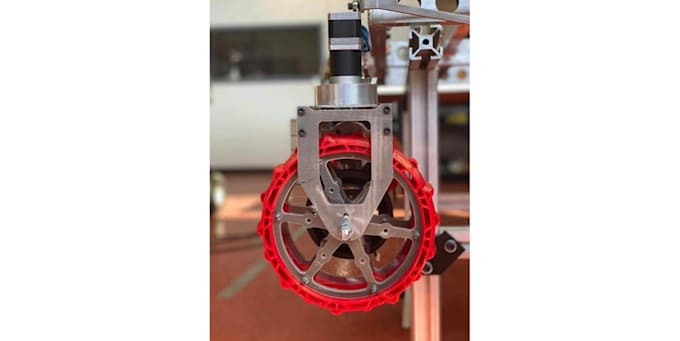
Soy ingeniero en mecatrónica (universidad McMaster) y ex VP de Ingeniería del equipo McMaster Mars Rover, que quedó en primer lugar en Canadá en CIRC 2022. Nuestro software del rover corría en ROS, ROS 2 y Nav2. También he construido un AGV autónomo de entrega para una instalación de manufactura, y actualmente trabajo con brazos robóticos basados en Jetson.
Puedo ayudar con:
Obtendrás código funcionando, comentado y enviado a tu repositorio, más notas sobre qué se cambió y por qué.
Por favor, envíame un mensaje antes de ordenar con tu versión de ROS 2, el hardware del robot y qué está fallando, para confirmar el paquete correcto.
Plataforma:
NVIDIA Jetson
Experiencia:
Depuración de código
•
ROS
•
Robótica
Traducción automática
¿Qué versiones de ROS 2 trabajas?
Distribuciones LTS actuales en Ubuntu. Dime tu distro y hardware antes de ordenar y confirmaré si es adecuado.
¿Necesitas acceso a mi robot?
No siempre. Muchos problemas se pueden arreglar desde tu repositorio, logs y archivos bag. Para ajustes específicos de hardware, funciona mejor una sesión compartiendo pantalla o acceso remoto SSH.
