Explorar las categorías
Español
$
USD
Conecta tu IA a Fiverr
Desarrollador de IA, Ingeniero en Robótica, Experto en diseño de drones FPV
Nivel 1
Ha cumplido determinados criterios de rendimiento y muestra un gran potencial en la plataforma.
Antes de estrellar un dron personalizado de 5000 dólares o arriesgarte a dañar un prototipo físico, necesitas una simulación precisa en física.
Probar tu código en un entorno virtual es la forma más segura y económica de desarrollar robótica. Garantiza cero riesgo para tu hardware y te ahorra miles en costos de reparación y reemplazo.
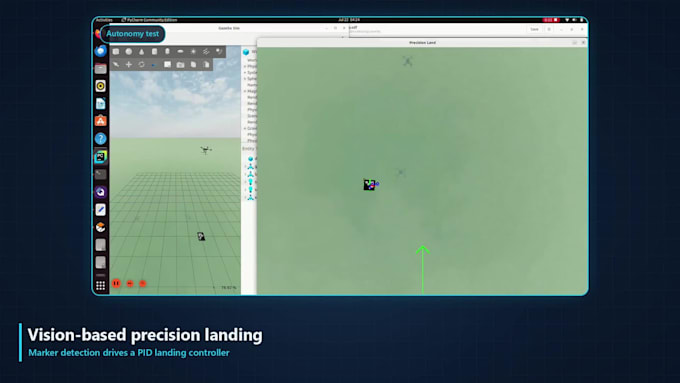
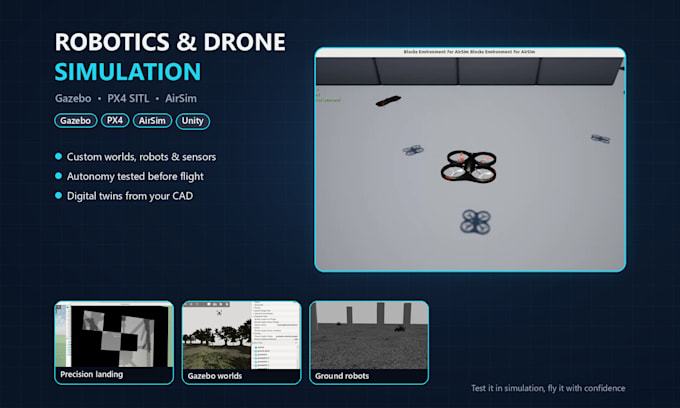
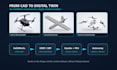
Soy ingeniero en robótica y aeroespacial que crea entornos de prueba personalizados en Gazebo y Unity. Ya sea que necesites ayuda para convertir un archivo CAD en un URDF funcional, o un entorno 3D complejo con física avanzada y control/navegación integrados, puedo construir exactamente lo que tu proyecto requiere.
Lo que puedo hacer por tu proyecto:
Herramientas: Gazebo, Unity3D, ROS/ROS2, Python, C++, SolidWorks.
Traducción automática
¿Qué tipos de proyectos son los más adecuados para tus simulaciones?
Son perfectas para probar rovers autónomos (UGVs), drones personalizados (UAVs) y brazos robóticos. Si necesitas probar stacks de navegación ROS/ROS2, algoritmos de visión por computadora o verificar restricciones físicas antes de construir hardware real, estas simulaciones son la opción ideal.