Explorar las categorías
Español
$
USD
Conecta tu IA a Fiverr
Diseño de PCB, sistemas embebidos, IoT y desarrollo de firmware
¿Te cuesta conectar los motores, sensores y el controlador de tu robot en un sistema único y fiable?
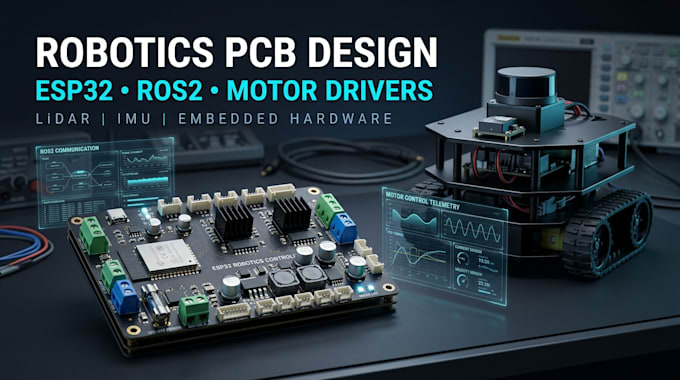
Diseñaré PCB robóticas a medida y hardware embebido usando ESP32, controladores de motor, interfaces compatibles con ROS2, sensores LiDAR e IMU para ayudarte a dar vida a tu proyecto robótico.
Lo que puedo hacer por ti:
Ya sea que estés construyendo un robot móvil autónomo, un prototipo de investigación o un MVP robótico, te ayudaré a desarrollar una solución hardware práctica, hecha a la medida de tus requisitos.
¿Por qué trabajar conmigo?
Los paquetes comienzan en 100 dólares. El precio final depende de la complejidad de la PCB, especificaciones del motor, requisitos de sensores, firmware e integración con ROS2.
Envíame un mensaje antes de ordenar para discutir tu proyecto y elegir el paquete adecuado.
Traducción automática
¿Puedes diseñar una PCB personalizada para un proyecto de robótica?
Sí. Puedo ayudar a diseñar una PCB robótica personalizada, incluyendo esquemas, selección de componentes, distribución de la PCB, interfaces de motor, conexiones de sensores y documentación de fabricación según el alcance acordado.
¿Soportas controladores ESP32 y STM32?
Sí. La arquitectura de hardware puede diseñarse alrededor de ESP32, STM32 u otro controlador adecuado según los requisitos de procesamiento, conectividad y periféricos de tu robot.
¿Puedes integrar drivers de motor en el PCB?
Sí. Se puede diseñar la circuitería de control de motor e interfaces para motores DC, BLDC o paso a paso compatibles. Proporciona la tensión y corriente del motor, el método de control y los requisitos del encoder.
¿Puedes integrar sensores LiDAR e IMU?
Sí. Puedo diseñar interfaces de hardware adecuadas para LiDAR, IMU, encoders de rueda y otros sensores compatibles, sujeto a sus requisitos eléctricos y de comunicación.
¿Puedes hacer que el hardware sea compatible con ROS2?
Sí. Puedo planificar e implementar interfaces de comunicación adecuadas entre el hardware del robot y un sistema basado en ROS2. La integración exacta depende del ordenador anfitrión, del microcontrolador, del protocolo de transporte y de los nodos de ROS2 requeridos.
¿Recibiré archivos de PCB listos para fabricación?
La documentación de fabricación puede incluir esquemas, archivos fuente de PCB, archivos Gerber, archivos de perforación y una lista de materiales, según el paquete. La fabricación físico y el montaje no están incluidos a menos que se acuerde por separado.
¿Puedes trabajar en un robot o diseño de PCB existente?
Sí. Se pueden revisar, ampliar o modificar diseños existentes. Comparte tu esquema, archivos de PCB, firmware, hojas de datos de componentes o la arquitectura de ROS2 para que el trabajo se defina con precisión.
