Explorar las categorías
Español
$
USD
Conéctate con tu IA
diseño de PCB y desarrollo de firmware para sistemas embebidos
¡HOLA Y BIENVENIDO!
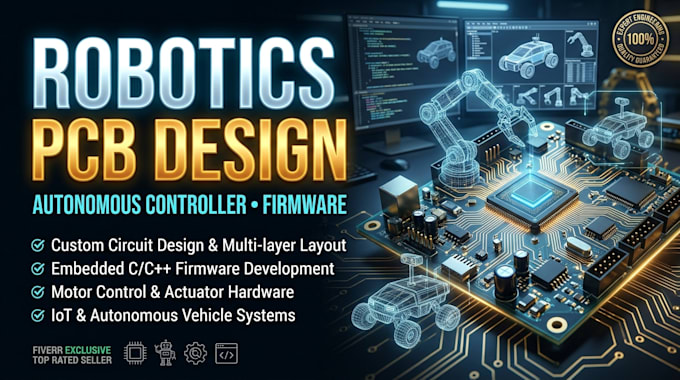
Te ayudaré a desarrollar electrónica robótica a medida, incluyendo el diseño de la PCB del controlador, integración de microcontroladores, interfaces de drivers de motor, conectividad de sensores, gestión de energía y firmware embebido para vehículos autónomos y plataformas robóticas.
Ya sea que estés desarrollando un robot móvil, un vehículo terrestre autónomo, un AGV, un rover de investigación o un prototipo robótico personalizado, puedo ayudarte a traducir tus requisitos funcionales en una arquitectura de hardware y firmware práctica.
Lo que te proporcionaré;
Por qué elegirme?
¿Listo para convertir tu concepto de robótica o vehículo autónomo en un sistema electrónico funcional? ¡ENVÍA UN MENSAJE AHORA!
Traducción automática
¿Puedes diseñar una PCB de controlador robótico personalizada?
Sí. Puedo diseñar una PCB de controlador basada en tu MCU, configuración de sensores, interfaces de motor, requisitos de energía y arquitectura de la plataforma robótica.
¿Puedes desarrollar firmware embebido?
Sí. Puedo desarrollar firmware embebido en C/C++ para control de periféricos, adquisición de sensores, interfaces de control de motor, comunicación y otras funciones acordadas.
¿Puedes integrar motores DC, paso a paso o BLDC?
Sí. Puedo diseñar o integrar interfaces de drivers de motor adecuadas según el tipo de motor, voltaje de operación, requisitos de corriente y método de control.
¿Puedes integrar sensores lidar, IMU, GPS y ultrasonidos?
Sí. Se pueden integrar sensores y módulos compatibles según tu aplicación, requisitos de interfaz y controlador seleccionado.
¿Puedes desarrollar navegación autónoma?
Puedo soportar las interfaces de hardware y las funciones de control embebido necesarias. Algoritmos avanzados de navegación, mapeo, SLAM, evitación de obstáculos y planificación deben definirse por separado según la plataforma y los recursos de cómputo.
¿Trabajas con ROS o un controlador basado en Linux?
Dependiendo de tu plataforma, puedo ayudar con la integración de hardware y interfaces embebidas para sistemas que usen ROS o Linux. El desarrollo completo de una aplicación ROS o la integración del sistema puede requerir un alcance separado.
¿El servicio incluye fabricación y pruebas en el mundo real?
No por defecto. La fabricación, el montaje, la calibración, las pruebas físicas y la validación de vehículos autónomos pueden cotizarse por separado. Las funciones de seguridad deben validarse en condiciones controladas antes de operar.