Explorar las categorías
Explora
Fiverr Pro
Español
$
USD
Desarrollador de IA, Visión por Computadora y Automatización Inteligente
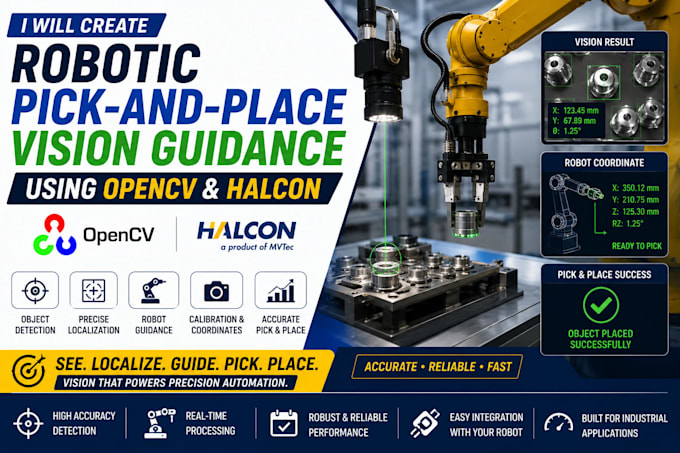
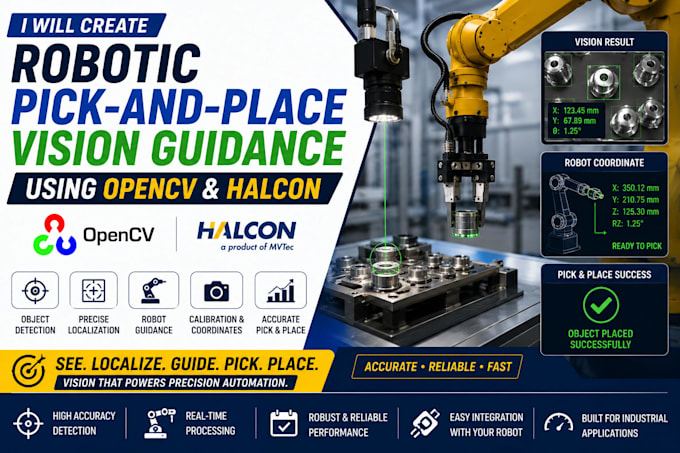
Crearé un sistema de guía de visión robótica de recogida y colocación usando OpenCV, HALCON y visión por computadora, diseñado en función de tu robot, cámara y flujo de trabajo de producción.
Puedo desarrollar la línea de visión necesaria para localizar, identificar, medir y guiar un robot hacia objetos objetivo. El sistema puede manejar detección de objetos, procesamiento de imágenes, extracción de coordenadas, estimación de posición y comunicación con tu controlador robótico.
Lo que puedo construir:
Puedo trabajar con tu cámara, robot, proyecto HALCON/OpenCV o hardware de visión existente, o desarrollar el sistema desde cero.
La solución puede adaptarse a diferentes formas de objetos, orientaciones, condiciones de iluminación, posiciones de cámara y configuraciones de robot.
Envíame el modelo de tu robot, configuración de cámara, imágenes de muestra, objetos objetivo y flujo de trabajo de recogida y colocación requerido, y diseñaré el