Haré ingeniería de simulación con ros 2 y gazebo

E
echo_rz
E
echo_rz
Echo Zhang
Parte de la información se ha traducido automáticamente.

Acerca de este Servicio

Traducción automática

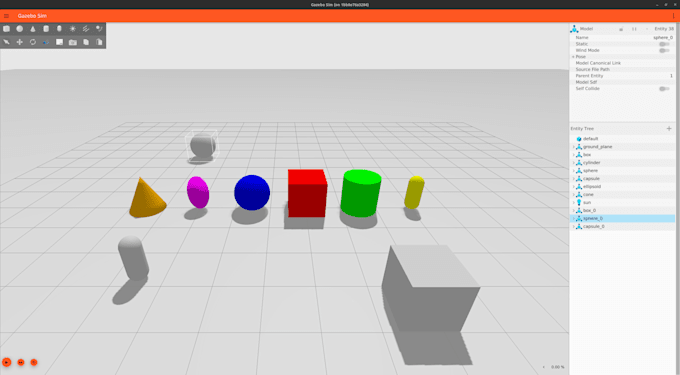
¿Tienes problemas con tu simulación de ROS 2 o Gazebo? Puedo ayudarte a identificar problemas, arreglar configuraciones y poner en marcha tu proyecto de robótica.

Mis servicios incluyen:

  • Solución de problemas de paquetes ROS 2 y construcción con colcon
  • Depuración de nodos, topics, launches y parámetros
  • Configuración y solución de problemas de simulación Gazebo
  • Problemas de carga y configuración de modelos URDF/SDF
  • Integración de plugins de sensores y ROS topic
  • Scripts en Python para simulación y recopilación de datos automatizada
  • Pruebas y depuración de proyectos de simulación robótica existentes

Herramientas y tecnologías:

ROS 2, Gazebo Sim, Python, Linux, Docker.

Lo que recibirás:

  • Código fuente y archivos de configuración actualizados
  • Instrucciones reproducibles de lanzamiento y ejecución
  • Resumen de los problemas identificados y las correcciones implementadas
  • Resultados de validación de simulación cuando el entorno proporcionado permita la reproducción

Trabajo principalmente con proyectos existentes y tareas claramente definidas. El desarrollo completo de robots personalizados, sistemas de navegación complejos, firmware de hardware y entornos de simulación a gran escala requieren una evaluación aparte.

Por favor, contáctame antes de pedir proyectos complejos. Me comunico principalmente por mensajes de Fiverr y prefiero requisitos técnicos claros y documentados.

Conoce a Echo Zhang

Echo Zhang

Python Developer , Robotics Researcher

  • DeChina
  • Miembro desdesep 2026
  • Idiomas

    Inglés
I'm a Python developer and robotics researcher specializing in robotics, computer vision, and scientific computing. I've co-authored research papers for IEEE T-ASE and OCEANS, with additional research submitted to ICRA . I have hands-on experience with Python, ROS 2, Gazebo, and Docker, particularly in robotics simulation and automated data collection. I can help with: Python data processing and analysis Scientific plots and data visualization Robotics simulation and troubleshooting with ROS 2 and Gazebo I provide clearly scoped deliverables and communicate primarily through messages.

Traducción automática