Explorar las categorías
Español
$
USD
Conéctate con tu IA
diseño de pcb
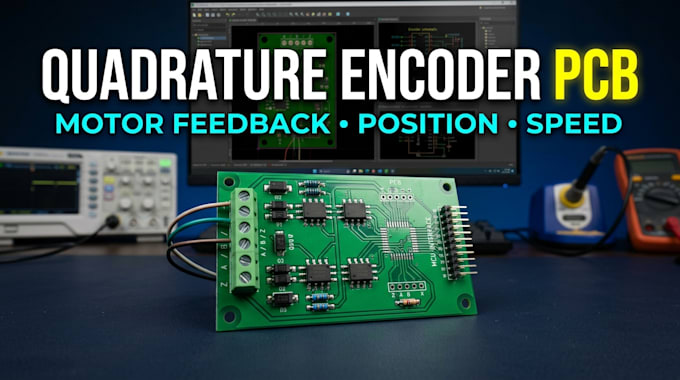
Diseñaré una PCB de interfaz de encoder cuadraturado personalizada para control de motor, robótica, máquinas CNC, sistemas de servomotor y automatización industrial.
Qué puedo diseñar:
Lo que recibirás:
Considero el tipo de salida del encoder, la tensión de alimentación, la frecuencia de señal, la longitud del cable, el entorno de ruido y la compatibilidad del controlador al desarrollar el diseño.
Por favor, envíame un mensaje antes de hacer un pedido para confirmar tus requisitos y el alcance del proyecto.
Traducción automática
¿Puedes diseñar una interfaz de encoder cuadraturado A/B?
Sí. Puedo diseñar la circuitería para leer las señales de fase A/B para soportar retroalimentación de posición, velocidad y dirección.
¿Puedes incluir el canal Z de índice?
Sí. Se puede incluir un canal Z opcional cuando tu encoder proporciona un pulso de índice y tu aplicación lo necesite.
¿Soportas encoders diferenciales?
Sí. Puedo diseñar interfaces usando receptores diferenciales adecuados, incluyendo receptores compatibles con RS-422, cuando la salida del encoder coincida con sus especificaciones eléctricas.
¿La PCB se puede conectar a un STM32 o ESP32?
Sí. Puedo diseñar interfaces y conexiones de nivel lógico compatibles para periféricos de temporizador, contador o encoder de los MCUs adecuados.
¿Puedes diseñar para retroalimentación de motor de alta velocidad?
Sí. La arquitectura puede elegirse según la velocidad de subida máxima, resolución del encoder, velocidad del motor, condiciones del cable y capacidades del controlador.
¿Puedes incluir aislamiento y protección contra ruido?
Sí. Se pueden considerar protección de entrada adecuada, filtrado, señalización diferencial y aislamiento según tu entorno de operación.
¿Proporcionas firmware de control de motor?
El firmware y la sintonía del motor no están incluidos automáticamente. Se pueden acordar por separado del diseño de hardware de la interfaz del encoder.
