Explorar las categorías
Español
$
USD
Conéctate con tu IA
Convertir ideas de ingeniería en realidad
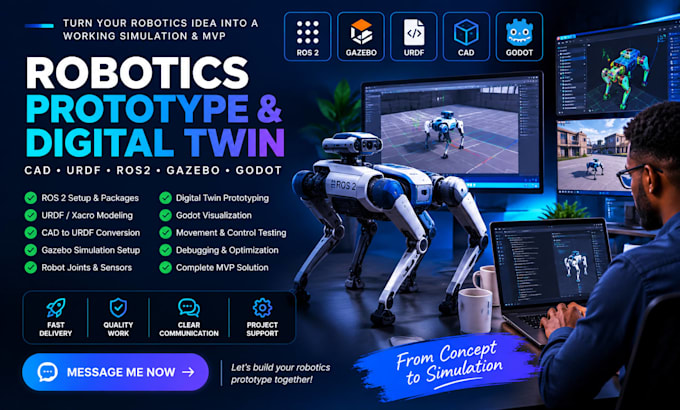
¿Necesitas un prototipo robótico funcional o un gemelo digital para tu próximo proyecto? Puedo ayudarte a convertir tu concepto en una simulación robótica funcional y probada usando ROS 2, Gazebo, URDF, CAD y Godot.
Ya sea que estés desarrollando un MVP, validando el movimiento del robot, probando un diseño mecánico o construyendo una simulación interactiva, te ayudaré a crear una solución estructurada adaptada a los objetivos de tu proyecto.
Esto es lo que puedo hacer por ti:
Ideal para startups, investigadores, estudiantes, robots de almacén, brazos robóticos, robots de inspección, robots de entrega y robótica industrial.
Las herramientas pueden incluir ROS2 + Gazebo + RViz + URDF/Xacro + Python/C++ + CAD.
Envíame un mensaje antes de hacer el pedido con tu idea de robot, archivos disponibles, funciones requeridas y resultado esperado.
Plataforma:
Raspberry Pi
Sensores:
Lidar
Traducción automática
¿Puedes ayudarme a construir un MVP robótico desde cero?
¡Sí! Puedo ayudar a desarrollar un MVP robótico basado en tu concepto, incluyendo modelado del robot, configuración de ROS 2, URDF y simulación en Gazebo. Comparte tus requisitos para confirmar el alcance.
¿Puedes convertir mi modelo CAD en un modelo de robot URDF?
Sí, puedo ayudarte a preparar tu modelo CAD para la simulación robótica, incluyendo estructuras de eslabones, articulaciones, marcos de coordenadas y configuración URDF/Xacro. Proporciona tus archivos CAD y el simulador objetivo.
. ¿Trabajas con ROS 2 y simulación Gazebo?
¡Sí! Puedo ayudarte con paquetes ROS 2, descripciones de robots, entornos de simulación, integración de sensores, pruebas de movimiento y resolución de problemas. Especifica tu distribución de ROS 2 y la versión de Gazebo.
¿Puedes construir un gemelo digital o visualizar mi robot en Godot?
Sí, puedo ayudar a crear un prototipo de gemelo digital o una visualización robótica interactiva usando las herramientas adecuadas, incluyendo Godot cuando sea apropiado. El alcance depende de tu modelo de robot, requisitos de simulación y las interacciones deseadas.
¿Qué necesitas de mí antes de empezar?
Por favor, proporciona el concepto de tu proyecto, archivos CAD o 3D si están disponibles, herramientas preferidas, comportamiento objetivo del robot y entregables esperados. Si no estás seguro sobre la configuración técnica, envíame un mensaje primero para definir la mejor estrategia para tu MVP.
