Explorar las categorías
Español
$
USD
Conecta tu IA a Fiverr
Ingeniero de diseño de PCB para drones y robótica, para hardware de control UAV
Tu autopiloto es tan útil como los sensores y periféricos con los que puede comunicarse.
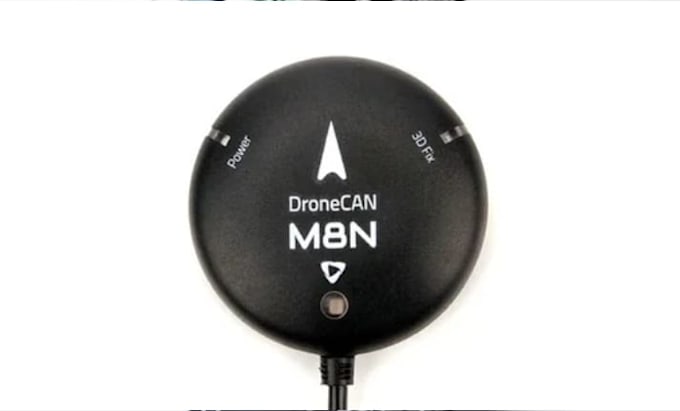
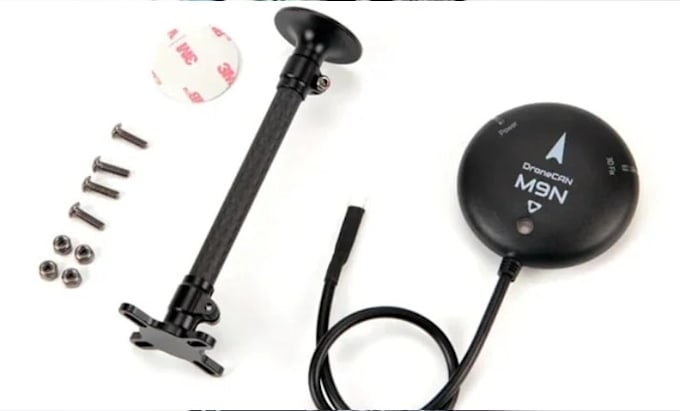
Diseño placas de circuito impresas personalizadas DroneCAN y UAVCAN v0 para navegación de UAV, detección, monitorización de energía y redes CAN embebidas. Ya sea que necesites un módulo CAN GPS, una interfaz de brújula, un monitor de batería o un nodo de sensor STM32, el diseño empieza con tu controlador de vuelo y tus requisitos de integración.
HARDWARE QUE PUEDO DISEÑAR
DETALLES DE DISEÑO QUE IMPORTAN
Considero regulación de suministro, protección de bus, pinout de conectores, puesta a tierra, ruido de sensores, dimensiones de la PCB y requisitos de fabricación. Cuando sea relevante, podemos evaluar aislamiento galvánico, riesgos de EMI y terminación para tu red CAN.
INTEGRACIÓN DE AUTOPILOTO
Los objetivos de diseño pueden incluir PX4, ArduPilot o características compatibles de DroneCAN en INAV. La compatibilidad real depende del hardware seleccionado, versión del protocolo, firmware y mensajes soportados.
Traducción automática
¿Qué es una PCB DroneCAN?
Una PCB DroneCAN es un hardware diseñado para conectar un periférico, como GPS, una brújula o un monitor de batería, a un controlador de vuelo a través de una red CAN. Un dispositivo completo también necesita firmware compatible y soporte de protocolo.
¿Puedes diseñar un módulo DroneCAN GPS y brújula?
Sí. Puedo diseñar la PCB alrededor de tu receptor GNSS seleccionado, magnetómetro, MCU, transceptor CAN, disposición de antenas y requisitos de energía. El firmware e integración con el autopiloto deben incluirse en el alcance acordado.
¿Soportes periféricos PX4 y ArduPilot?
Puedo diseñar hardware para la aplicación prevista de PX4 o ArduPilot. La compatibilidad depende de los tipos de periféricos soportados, implementación del protocolo, selección de componentes y configuración del firmware.
¿Puedes diseñar un monitor de batería CAN o un módulo de potencia?
Sí. El hardware puede planearse alrededor de la medición de voltaje de la batería, detección de corriente, regulación de energía y una interfaz CAN. Deben especificarse el rango de corriente, la precisión de la medición, las protecciones y los requisitos de calibración.
¿Puedes convertir un sensor UART o I2C en un periférico CAN?
Puedo diseñar un adaptador o una PCB de interfaz basada en STM32. Traducir datos del sensor en mensajes DroneCAN requiere firmware y soporte de protocolo apropiados, que deben acordarse por separado.
¿Soportas CAN aislado y conexiones de cables largos?
Donde haga falta, el diseño puede considerar transceivers CAN aislados, alimentación aislada, terminación, protección de conectores y supresión de transitorios. La solución correcta depende del entorno eléctrico y de la topología de la red.
¿La PCB funcionará de inmediato con mi controlador de vuelo?
No automáticamente. El hardware, firmware, versión de protocolo, mensajes soportados, configuración de nodos y pruebas afectan la compatibilidad. Comparte tu controlador de vuelo y el periférico objetivo antes de pedir.