Explorar las categorías
Explora
Fiverr Pro
Español
$
USD
Desarrollador de servidores y mods de juegos
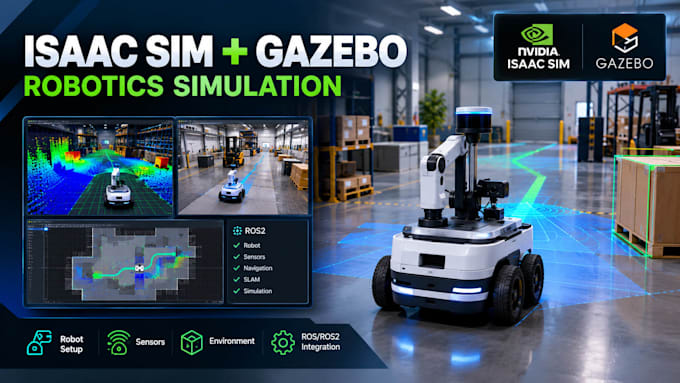
¿Necesitas una simulación de robótica confiable para desarrollo, pruebas o investigación?
Creo simulaciones avanzadas NVIDIA Isaac Sim y Gazebo diseñadas para flujos de trabajo realistas en robótica, pruebas de sensores, navegación e integración con ROS/ROS2.
Lo que puedo crear:
Enfoque en calidad, organizado y adaptado a los requisitos de tu proyecto.
Ya sea que necesites un prototipo simple o un entorno completo de simulación de robótica, puedo ayudarte a convertir tu idea en una simulación funcional.
Contáctame antes de ordenar para revisar tus requisitos y recomendarte la configuración adecuada.
Traducción automática
¿Puedes trabajar con ROS2?
Sí, puedo integrar ROS2 con Isaac Sim o Gazebo.
¿Puedes simular sensores?
Sí. Puedo configurar cámaras, LiDAR, IMU y otros sensores compatibles.
¿Puedes crear entornos personalizados?
Sí, puedo crear entornos y escenarios según tus requisitos.
¿Puedes trabajar con un modelo de robot existente?
Sí. Puedes proporcionar el modelo de tu robot y los archivos del proyecto para su integración.
