Explorar las categorías
Español
$
USD
Conecta tu IA a Fiverr
Datos, código, automatización con investigación legal
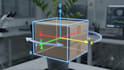
Las cajas delimitadoras genéricas no son suficientes para la interacción física con robots. Los modelos de AI embodied requieren precisión sub-píxel en puntos de agarre, zonas de contacto y esqueletos de múltiples puntos en las articulaciones.
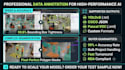
Me especializo en etiquetado de conjuntos de datos de robótica de alta precisión, convirtiendo feeds de video en bruto y datos espaciales de múltiples cámaras en conjuntos de datos listos para entrenamiento para efectores finales robóticos, interacción mano-objeto y modelos de movimiento espacial.
️ Servicios especializados ofrecidos
Experiencia en herramientas


Técnica:
Manual
Tipo de etiquetado:
Texto
•
Imagen
•
Video
Traducción automática
¿Puedes seguir esquemas JSON personalizados o orden de puntos clave personalizado?
¡Sí! Solo proporciona tus definiciones de esqueleto de puntos clave (por ejemplo, COCO de 17 puntos, mano de 21 puntos o índices de articulaciones personalizados), y estructuraré el archivo de exportación para que coincida exactamente con tu esquema de pipeline.
¿Cómo manejas los puntos clave ocluidos en las feeds de robótica?
Los puntos clave ocluidos se etiquetan usando banderas de visibilidad (0 = invisible/no etiquetado, 1 = etiquetado pero ocluido, 2 = etiquetado y visible) según tus directrices estándar.
¿Puedes trabajar directamente en nuestra plataforma cloud (por ejemplo, Labelbox o instancia de CVAT)?
Por supuesto. Puedes invitar mi perfil de usuario a tu panel de proyecto de anotación, y realizaré el etiquetado directamente en tu espacio de trabajo en la nube.


