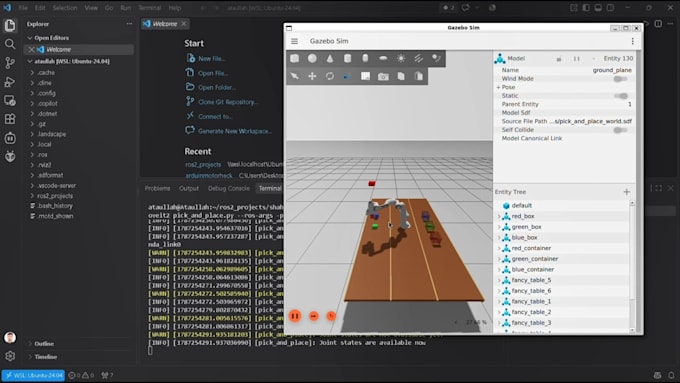
¿Necesitas validar la cinemática de tu robot o depurar un URDF roto antes de tocar el hardware real? Construyo pipelines de modelado y simulación robótica limpios y verificados en ROS 2, Webots y Pinocchio.
Lo que entrego:
- Modelado URDF / Xacro: conversión CAD-a-URDF con inercia precisa, límites de articulación y archivos de lanzamiento RViz2.
- Solvers FK & IK: cinemática analítica y numérica (6-DOF y 7-DOF) en Python (Pinocchio) o MATLAB.
- Integración ROS 2 & Webots: espacios de trabajo listos para colcon con ros2_control, árboles TF2 y verificación de trayectoria.
¿Por qué elegirme?
- Código limpio y modular probado en Ubuntu/WSL con instrucciones claras en el README.
- Cada entrega incluye un video de simulación grabado que demuestra el seguimiento suave de las articulaciones.
- Envíame tus especificaciones del robot o archivos CAD antes de ordenar para confirmar el alcance.