Explorar las categorías
Explora
Fiverr Pro
Español
$
USD
Ingeniero de diseño de firmware integrado, IoT y PCB
¿Tu dispositivo tiene un acelerómetro, giroscopio o IMU completo pero los datos son ruidosos, se desplazan o no son fiables? Convierto los datos crudos de sensores en mediciones en las que puedas confiar.
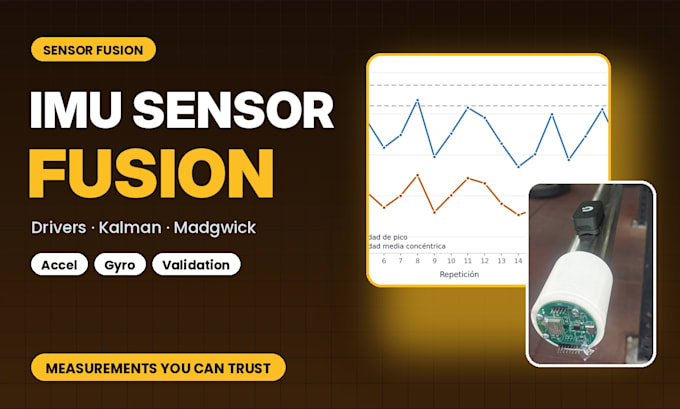
Este paquete incluye: un driver en C para un IMU sobre SPI o I2C (configuración, FIFO, interrupciones), calibración básica, estimación de orientación o movimiento con un filtro Madgwick o Kalman, y un informe de validación con datos reales grabados y gráficas.
Casos de uso típicos: wearables y rastreadores de deporte, detección de movimiento, inclinación y orientación, conteo de pasos o repeticiones, monitoreo de vibraciones.
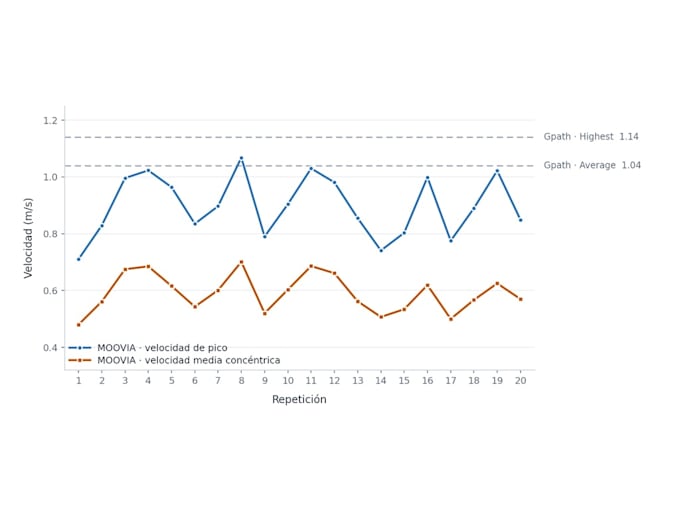
Demostrado en mi propio producto MOOVIA: un sensor de velocidad de barra basado en IMU con fusión Madgwick, Kalman y ZUPT, muestreo a 999 Hz y una diferencia de 0.03 m/s frente a un sistema de referencia comercial.
Envíame un mensaje con tu modelo de sensor y objetivo antes de encargar.


Plataforma:
ESP32
Sensores:
Acelerómetro
•
Posición
•
Gyroscope