Explorar las categorías
Español
$
USD
Conecta tu IA a Fiverr


Traducción automática
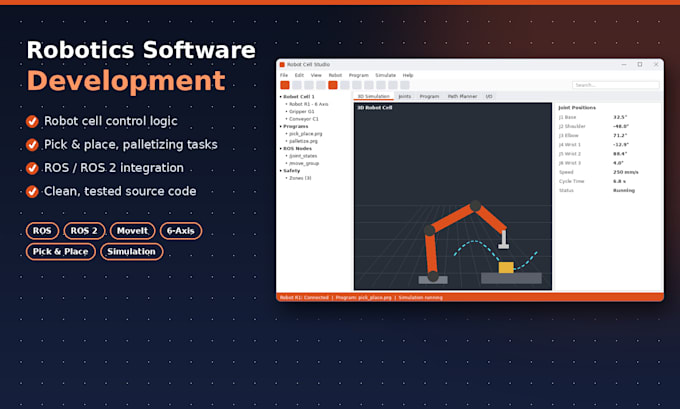
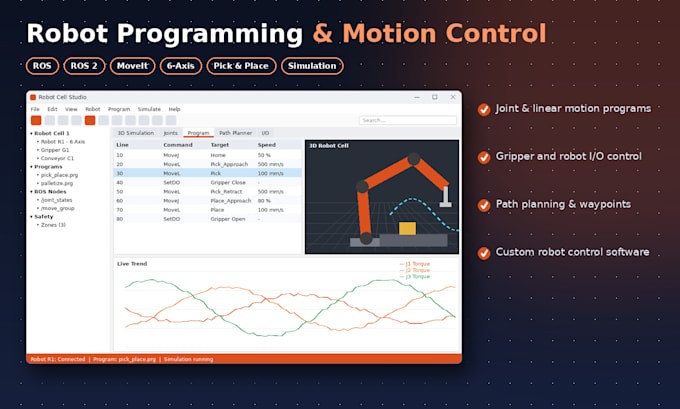
¿Tu celda tiene un robot, un PLC y un pendant, pero ninguna pantalla en la que confíen tus ingenieros? Construyo software de Windows workbench alrededor de tu celda de robot: lectura en vivo de articulaciones y TCP, entrada/salida de estación nombrada, simulación y comandos con control de acceso que nunca se ejecutan sin una confirmación.
Portafolio: una plataforma de control para celdas de robótica para una celda de seis ejes con lectura de articulaciones, entrada/salida nombrada con estado 0/1 en vivo, posición TCP, simulación de ciclo de recogida en la PC de banco, y un modo de solo lectura con escrituras confirmadas y un registro de sesiones.
Lo que puedo construir para ti:
Pila: C#/.NET, WPF sobre una capa de abstracción de robot y I/O.
No reemplazo tu controlador de robot ni invento lógica de seguridad: las secuencias y bloqueos se especifican contigo. Tú eres dueño del código fuente.
Proyectos premium / grandes: oferta personalizada con pagos por hitos.
Envíame un mensaje con tu robot, controlador e interfaz antes de hacer el pedido.
CAN Bus, Industrial and Robotics Desktop Software Engineer
Idiomas
Traducción automática
Traducción automática
¿Reemplazas el controlador del robot o el pendant de enseñanza?
No. Construyo software a su alrededor: lectura en vivo, pantallas de estación, simulación y un camino con bloqueo para los comandos que apruebas. El movimiento y la seguridad permanecen en tu controlador.
¿Qué robots y controladores soportas?
Cualquier controlador que exponga una interfaz o SDK documentado para PC. Dime la marca del robot, el modelo del controlador y la interfaz, y confirmaré la viabilidad antes de que hagas el pedido.
¿Podemos probarlo antes de que la celda esté libre?
Sí. La simulación forma parte del trabajo y usa el mismo modelo de juntas y I/O que en vivo. Las verificaciones finales aún se realizan en la celda real.
¿Es esto desarrollo ROS?
No. Este trabajo es un workbench de escritorio para celdas industriales en Windows. Si tu celda también tiene un sistema ROS, solo puedo leer datos de él a través de una interfaz acordada.
¿Qué cubre el paquete básico?
Basic es para una tarea pequeña y claramente definida, como una función individual o una corrección menor. Los errores más grandes, la depuración de grandes bases de código o módulos nuevos requieren Standard, Premium o una oferta personalizada. Por favor, envíame un mensaje antes de ordenar para que pueda confirmar el alcance.