Explorar las categorías
Explora
Fiverr Pro
Español
$
USD
Ingeniero en Robótica y Automatización
¿Buscas un desarrollador de ROS2 para construir, simular o configurar un robot móvil autónomo?
Ofrezco servicios de desarrollo y simulación de robótica basados en ROS2 para robots móviles autónomos (AMRs), robots de almacén, prototipos de investigación y aplicaciones robóticas.
Lo que puedo desarrollar:
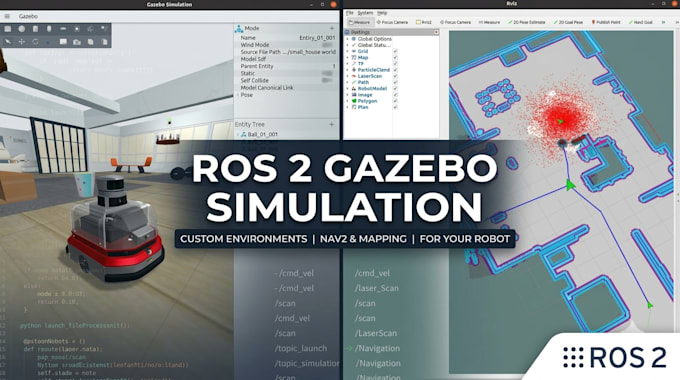
Simulación de robot en ROS2 usando Gazebo
Configuración de modelos de robot URDF/Xacro
Integración de sensores LiDAR y cámara
SLAM y generación de mapas en 2D
Localización con AMCL
Navegación autónoma con Nav2
Planificación de rutas y evitación de obstáculos
Navegación basada en waypoints
Entornos personalizados en Gazebo
Nodos ROS2 en Python/C++
Archivos de lanzamiento y documentación del proyecto
Tecnologías:
ROS2 | Gazebo | Nav2 | SLAM Toolbox | RViz2 | Python | C++ | URDF | OpenCV
Lo que recibirás:
Espacio de trabajo organizado para el proyecto ROS2
Código fuente y archivos de configuración
Configuración de simulación y navegación
Instrucciones de instalación y ejecución
Video de demostración o capturas de pantalla
Soporte para resolver problemas relacionados con el proyecto acordados
Ya sea que estés desarrollando un AMR para almacén, probando un concepto robótico o creando un prototipo de investigación, puedo ayudarte a convertir tus requisitos en una simulación funcional.
Por favor, contáctame antes de hacer el pedido para que podamos discutir tu modelo de robot