Explorar las categorías
Explora
Fiverr Pro
Español
$
USD


Traducción automática
La locomoción con patas es uno de los problemas más difíciles en robótica. El código que funciona bien en animación se rompe en el momento en que enfrenta gravedad física, latencia en las articulaciones y terreno irregular.
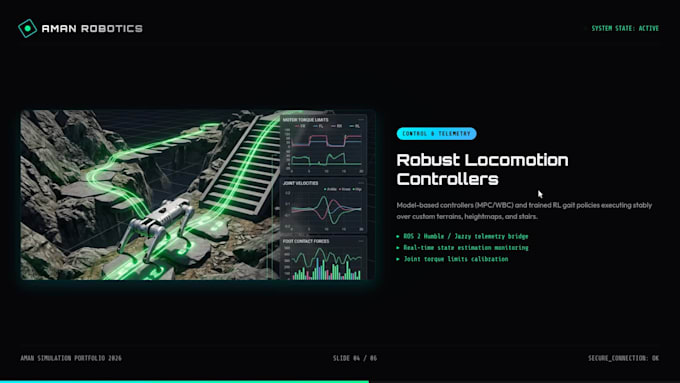
Construyo sistemas de control virtual a físico de grado de producción usando MuJoCo y SDKs físicos (Unitree SDK2). Obtén una simulación precisa en física, una política de aprendizaje por refuerzo (RL) entrenada, o controladores clásicos basados en modelos que se transfieren a tu hardware físico sin dañarlo.
Lo que entrego:
- Entorno MuJoCo preciso en física (MJCF/URDF riggeado y ajustado para contacto)
- Pipelines de control personalizados: WBC, MPC, o aprendizaje por refuerzo (PPO/SAC)
- Adaptación Sim2Real: modelado de latencia, perfilado de redes de actuadores y aleatorización de dominio
- Puentes ROS2/ROS: transmisión de telemetría, estimación de estado y comandos de planificación de rutas
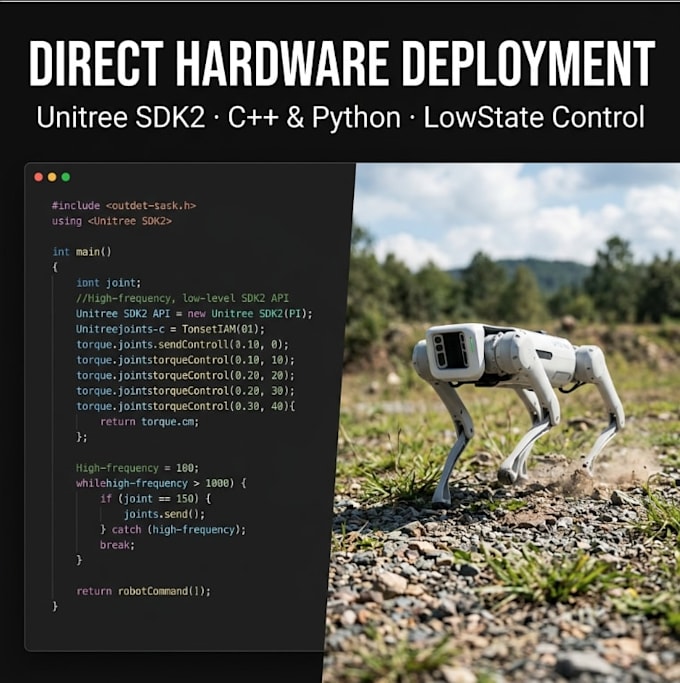
- Código de despliegue físico: scripts en C++/Python que utilizan la transmisión LowState de Unitree SDK2
Ya sea que trabajes en locomoción cuadrúpeda (Go2, B2) o control de humanoides, puenteo la brecha entre simulación y ejecución en el mundo real.
Contáctame con las especificaciones de tu robot y el entorno objetivo para recibir un alcance personalizado en 24 horas.
Robotics Expert
Idiomas
Traducción automática
Traducción automática
Q1. ¿Qué plataformas de robot soportas?
Me especializo en cuadrúpedos (Unitree Go2, Go1, Aliengo, B2, ANYmal) y humanoides bípedos (Unitree H1, G1, plataformas académicas personalizadas). Si tu robot tiene un modelo URDF o CAD válido, puede integrarse en mis pipelines de control.
Q2. ¿Cuál es la diferencia entre MuJoCo y Isaac Sim para robots con patas?
MuJoCo es extremadamente rápido, eficiente en cálculo y maneja la física de contacto (contactos suaves, fricción) con alta precisión matemática, siendo el estándar académico y de I+D. Isaac Sim es adecuado para la paralelización en GPU a gran escala. Ofrezco ambos, pero recomiendo MuJoCo para prototipado rápido de control.
Q3. ¿Cómo resuelves la brecha Sim-to-Real (Sim2Real)?
Acortamos la brecha usando tres técnicas: (1) Aleatorización de dominio en masas, fricción y ganancias del motor; (2) Modelado de redes de actuadores para simular retrasos físicos en las articulaciones y límites de torque; y (3) añadiendo ruido y latencia realistas en los sensores en el historial de observación de la política.
Q4. ¿Necesito enviarte mi robot físico?
No. Realizo todas las construcciones en simulación usando tus especificaciones CAD/URDF. Escribo el wrapper de despliegue físico para usar el SDK estándar de tu plataforma (por ejemplo, Unitree SDK2). Tú ejecutas las pruebas localmente, me envías los logs de observación y hacemos iteraciones remotamente.
Q5. ¿Qué es el "LowState Streaming" de Unitree SDK2 y por qué es importante?
El streaming LowState nos permite saltarnos el controlador de alto nivel del robot y leer/escribir ángulos, velocidades y torques de las articulaciones en altas frecuencias (hasta 500Hz-1kHz). Esto es esencial para ejecutar comportamientos de locomoción personalizados, perfiles de trote o políticas RL.
Q6. ¿Qué pila de software utilizas?
La pila base es Python 3.10+, MuJoCo (mujoco-python), ROS 2 (Humble/Jazzy), PyTorch (para pipelines de RL) y C++ (para comunicación hardware de bajo nivel con SDK2). Aseguro que todos los paquetes coincidan con el entorno de desarrollo local de tu equipo.
Q7. ¿Firmas acuerdos de confidencialidad (NDAs)?
Sí. Firmo NDAs regularmente antes de recibir modelos CAD propietarios, definiciones URDF o logs de telemetría física. Tus diseños y métricas nunca serán compartidos ni usados en mi portafolio público sin permiso explícito.
Q8. ¿Puedes ayudarnos a migrar nuestros controladores de Gazebo o Webots?
Sí. Puedo traducir tus controladores existentes (por ejemplo, controladores ROS o nodos personalizados en PyBullet) a MuJoCo, optimizando para el solucionador de contacto más rápido de MuJoCo y configurando un seguimiento de contacto más fiable.
Q9. ¿Quién es dueño del código y las redes neuronales entrenadas?
Tras la finalización del proyecto y la entrega de hitos, tú posees el 100% del código, scripts, configuraciones y pesos del modelo entrenado (ONNX/TorchScript) con derechos comerciales completos.
Q10. ¿Cómo funcionan los hitos en estos proyectos de alto valor?
Para los paquetes Estándar y Premium, dividimos el proyecto en 3 a 5 hitos (por ejemplo, construcción del entorno, entrenamiento de políticas, integración SDK, validación de hardware). Cada hito termina con una demo en video y entrega de código. Solo financias el siguiente hito una vez apruebes el actual.