Explorar las categorías
Explora
Fiverr Pro
Español
$
USD
Los robots ven el mundo a través de varias cámaras y sensores de profundidad al mismo tiempo. Etiquetamos tus datos sincronizados para que cada vista esté de acuerdo.
SERVICIOS
- Etiquetas en múltiples cámaras sincronizadas
- El mismo objeto mantiene una ID en cada vista
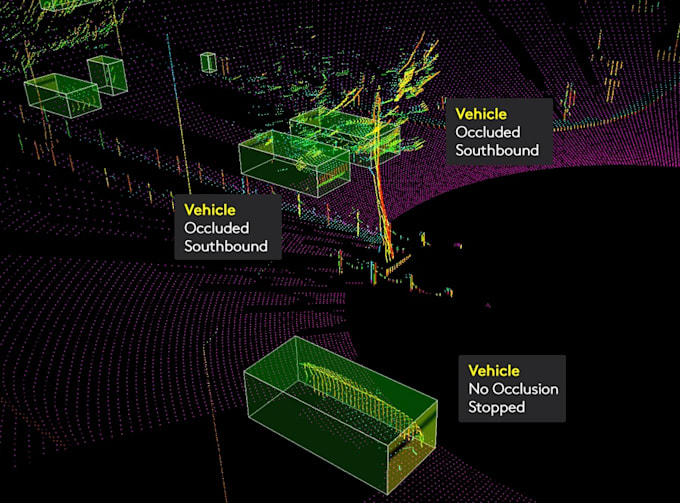
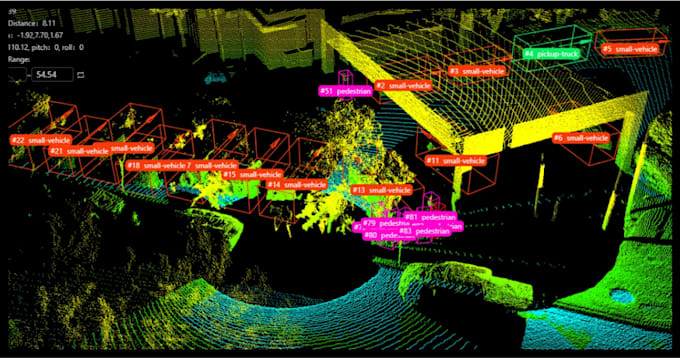
- Cajas 2D y 3D alineadas con la profundidad para datos RGB-D
- Configuraciones de cámara en la muñeca, cabeza y cámaras fijas
ENTREGAS
- Etiquetas por cámara más un archivo combinado con IDs compartidos
- Hoja de definición de clases e IDs
- Informe de verificación de sincronización señalando cuadros con problemas de tiempo
- Imágenes de vista previa mostrando etiquetas en las vistas
POR QUÉ TRABAJAR CON NOSOTROS
- Verificaciones entre vistas detectan IDs no coincidentes
- Experiencia con configuraciones de brazo robot y robot móvil
- Resultado en tu formato
- Revisiones incluidas
MUESTRA GRATIS
Envía 5 cuadros sincronizados y los etiquetaremos gratis.

Técnica:
Manual
Tipo de etiquetado:
Imagen
•
Video
Traducción automática
¿Necesitas archivos de calibración de cámaras?
Para trabajo en 3D, sí. Para etiquetas 2D en las vistas, ayudan pero no son necesarias.
¿Qué formatos de profundidad aceptas?
Mapas de profundidad PNG y NPY; bolsas ROS bajo solicitud.
¿Qué configuraciones de cámara soportas?
Cámaras en la muñeca, cabeza y cámaras fijas en brazos robot y robots móviles.